


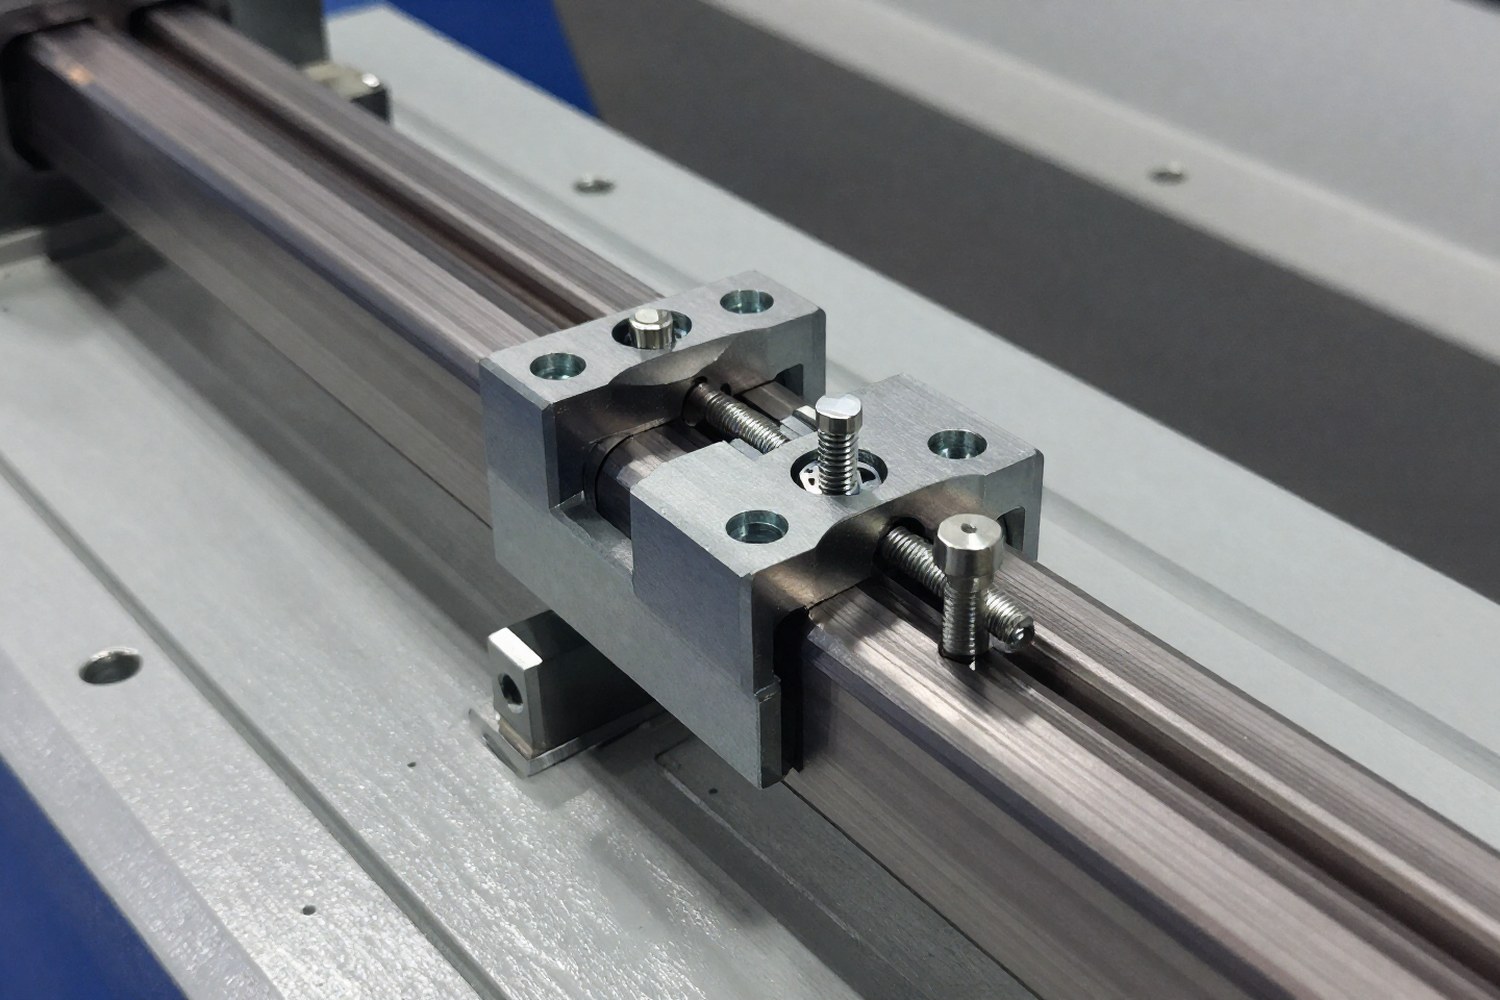
Безредукторные электроприводы, их также называют приводами прямого привода (Direct Drive), это электромеханические системы, где ротор двигателя жёстко соединён с исполнительным механизмом. В отличие от обычных схем, где скорость и момент согласуются через редуктор, здесь эти параметры задаются только электромагнитной системой двигателя и алгоритмами управления.
Чем Direct Drive отличается от обычного привода:
- Нулевой люфт: Нет зубчатых передач, значит позиционирование прецизионное.
- Высокая динамика: Низкий момент инерции ротора (в ряде конструкций) позволяет быстро менять скорость.
- Надёжность: Мало движущихся частей, меньше обслуживание.
- Сложность управления: Нужны мощные контроллеры и датчики положения (энкодеры).
Физика работы и принципы создания момента
Главная задача безредукторного двигателя, выдать достаточный крутящий момент ($M$) на низких и средних оборотах без механического умножения усилия. В электрических машинах момент бесколлекторного синхронного двигателя (PMSM/BLDC) зависит от геометрии магнитной системы:
Где:
- $k_T$, конструктивный коэффициент, зависящий от распределения магнитов и обмоток;
- $B$, магнитная индукция в воздушном зазоре;
- $L$, активная длина статора/ротора;
- $r$, радиус ротора;
- $N$, число витков/полюсов;
- $I$, ток фазы.
Момент растёт квадратично вместе с радиусом ротора ($r^2$). Поэтому безредукторные двигатели часто делают плоскими, дискообразными, с большим диаметром. Большой диаметр даёт высокий момент при относительно низких оборотах, что важно для прямого привода тяжёлых или точных нагрузок.
Примечание инженера: В обычном высокооборотном двигателе момент мал, зато скорость высокая. Редуктор потом гасит скорость и пропорционально наращивает момент на валу. В Direct Drive этого этапа нет, поэтому двигатель физически крупнее, чтобы выдать тот же момент на выходе.
Классификация безредукторных двигателей
Классификация строится по двум признакам: направлению магнитного потока и типу кинематической передачи (вращательное или линейное движение).
1. По направлению магнитного потока
Радиальный поток (Radial Flux)
Классическая цилиндрическая конструкция. Магнитный поток идёт перпендикулярно оси вращения через воздушный зазор. Ротор может быть внутри статора или снаружи.
Особенности: Высокая плотность мощности, стандартные габариты, легко встают на место обычных двигателей. Чаще всего встречаются в сервоприводах станков и роботов.
Аксиальный поток (Axial Flux)
Магнитный поток параллелен оси вращения. Конструкция похожа на «сэндвич»: диск-статор стоит между двумя кольцами магнитов (или наоборот).
Особенности: Максимум площади для взаимодействия магнитов при минимальной длине. Дают очень высокий момент при малой толщине. Часто используются в мотор- колёсах электротранспорта и ветрогенераторах.
2. По типу кинематики и назначения
| Тип двигателя | Конструктивная особенность | Ключевые параметры | Типичное применение |
|---|---|---|---|
| PMSM (Servo Motor) | Синхронный двигатель с постоянными магнитами и распределённой обмоткой. Часто полый ротор. | Высокий КПД, низкие пульсации момента, высокая точность. | ЧПУ-станки, промышленные роботы, прецизионные оси. |
| Torque Motor (Моментный) | Многополюсная конструкция, большой диаметр, часто без сердечника статора (Air-Core) для нулевой индуктивности. | Сверхвысокий момент при нулевой скорости, работа в режиме удержания позиции. | Поворотные столы, антенные приводы, оптические сканеры. |
| Linear Motor (Линейный) | «Развёрнутый» в линию вариант вращательного двигателя. Первичный элемент (статор) движется вдоль вторичного (ротора). | Прямое линейное движение, высокая скорость, отсутствие люфта. | Координатные столы, упаковочное оборудование, высокоскоростные сортировщики. |
| Sector Motor (Сегментный) | Ротор и статор, секторы круга (угол поворота < 360°). | Высокая плотность момента в ограниченном угле, компактность. | Рулевые механизмы, затворы, оптические переключатели. |
Система управления и коммутация
В отличие от асинхронных двигателей, которые запускаются прямо от сети, безредукторные двигатели (PMSM, BLDC) не работают автономно. Им нужен частотный преобразователь (инвертор) и сервоконтроллер. Коммутация идёт синхронно с положением ротора: контроллер подает ток на нужные фазы в нужный момент.
Основные методы управления:
- Трапецеидальная коммутация (BLDC): Проще и дешевле. Подходит, где не нужна идеальная плавность хода, вентиляторы, простые насосы.
- Векторное управление (FOC - Field Oriented Control): Стандарт для прецизионных приводов. Позволяет отдельно управлять магнитным потоком и крутящим моментом, обеспечивая плавность хода, минимальные пульсации и максимальную эффективность.
Для FOC критически важно точно знать положение ротора. Поэтому в привод интегрируют высокоразрешающие энкодеры (инкрементальные или абсолютные). Бездатчиковые (sensorless) методы оценивают положение по обратной ЭДС, но их точности часто не хватает для прецизионного позиционирования на нулевой скорости. Для задач Direct Drive с высоким позиционированием нужны энкодеры.
Ключевые параметры выбора и динамика
При проектировании системы с Direct Drive главный вызов, обеспечить нужную динамику. Без редуктора двигатель сам разгоняет нагрузку.
Соотношение моментов инерции
Важный параметр, отношение момента инерции нагрузки ($J_{load}$) к моменту инерции ротора двигателя ($J_{motor}$). Чем меньше это отношение, тем стабильнее управление и быстрее отклик.
Для прецизионных приложений (станки, роботы) это соотношение обычно должно быть в пределах 1:1 до 3:1. Если нагрузка инерционна (например, тяжёлый поворотный стол), двигатель должен иметь сопоставимую инерцию ротора, что увеличивает его габариты и стоимость. Иногда в таких случаях проще взять редуктор с высоким передаточным числом, приведённый момент инерции нагрузки уменьшится пропорционально квадрату передаточного числа.
Динамический момент
Пиковый момент двигателя рассчитывается с учётом ускорения нагрузки:
Где $\frac{d\omega}{dt}$, требуемое угловое ускорение. Без редуктора двигатель развивает этот момент напрямую на валу, без механического усиления.
Тепловой режим
Из-за высокой плотности мощности, особенно в аксиальных двигателях, отвод тепла, нетривиальная задача. Тепло генерируется в обмотках статора и магнитах ротора. Часто требуется активное охлаждение, вентиляция или жидкостное через корпус, поскольку естественного конвективного охлаждения при длительной работе под высокой нагрузкой не хватает.
Проблемы и ограничения
Пульсации момента (cogging torque)
В радиальных двигателях с зубчатым статором возникает эффект «зубчатости», пульсации крутящего момента при вращении ротора. Они вызывают вибрации и шум на низких скоростях. Решение, двигатели Air-Core (без сердечника статора): там индуктивность и коггинг-эффект практически отсутствуют, ход получается идеально плавным.
Магнитное притяжение и радиальная нагрузка
Постоянные магниты создают сильное поле. В двигателях без сердечника статора это может давать значительное притяжение между ротором и статором, поэтому требуются специальные подшипники с высокой радиальной нагрузочной способностью. Также надо учитывать электромагнитную совместимость (ЭМС/EMC) с чувствительной электроникой.
Сравнительный анализ: Редукторный vs Безредукторный привод
Выбор между схемой «Двигатель + Редуктор» и Direct Drive зависит от требований к точности, динамике и экономики жизненного цикла (TCO).
| Параметр | Редукторный привод | Безредукторный привод (Direct Drive) |
|---|---|---|
| Точность позиционирования | Ограничена люфтом (backlash) редуктора и упругостью валов. Нужна компенсация в ПО. | Ограничена только разрешением энкодера. Люфта нет. |
| Жёсткость системы | Средняя. Зубчатая передача упруга, что может вызывать колебания при резких изменениях нагрузки. | Высокая. Электромагнитная жёсткость выше механической упругости редуктора. |
| КПД системы | 85–95%. Потери 5–15% в редукторе (трение зубьев, смазка). | 90–98%. Потери только в двигателе и электронике. |
| Динамика (разгон/торможение) | Ограничена инерцией ротора, умноженной на передаточное число. Быстрый разгон за счёт редуктора. | Зависит от соотношения $J_{load}/J_{motor}$. Может быть медленнее при высоких инерционных нагрузках. |
| Шум и вибрации | Шум от зубчатой передачи, вибрации при износе. | Минимальный шум. Только электромагнитные пульсации (часто незаметны). |
| Обслуживание | Регулярная замена смазки, контроль износа шестерён и подшипников редуктора. | Минимальное. Проверка подшипников двигателя и системы охлаждения. |
| Стоимость (CAPEX) | Ниже. Стандартные двигатели и массовые редукторы. | Выше. Специализированные двигатели и сложная электроника. |
| Стоимость владения (TCO) | Выше из-за затрат на обслуживание и простой при поломке редуктора. | Ниже в долгосрочной перспективе благодаря надёжности и отсутствию расходников. |
Типичные области применения
Direct Drive применяют там, где точность и надёжность перевешивают более высокую начальную стоимость.
- Станкостроение и робототехника: Поворотные столы (прямой привод исключает редуктор в оси поворота), шарниры промышленных роботов, микронная точность и плавность хода.
- Медицинское оборудование: Томографы, рентгеновские аппараты, хирургические роботы. Отсутствие вибраций и шума критично для качества изображений и безопасности пациента.
- Оптика и телекоммуникации: Системы наведения антенн, телескопы, оптические переключатели, требуется прецизионное позиционирование без люфта.
- Ветроэнергетика: Ветрогенераторы с прямым приводом (Direct Drive Wind Turbines). Отсутствие многоступенчатого редуктора, а он основной источник отказов в ветряках, серьёзно повышает надёжность и срок службы генератора.
- Полупроводниковая промышленность: Фотолитографические машины. Чистота помещения и отсутствие частиц от износа редукторов делают Direct Drive единственным viable решением.



