


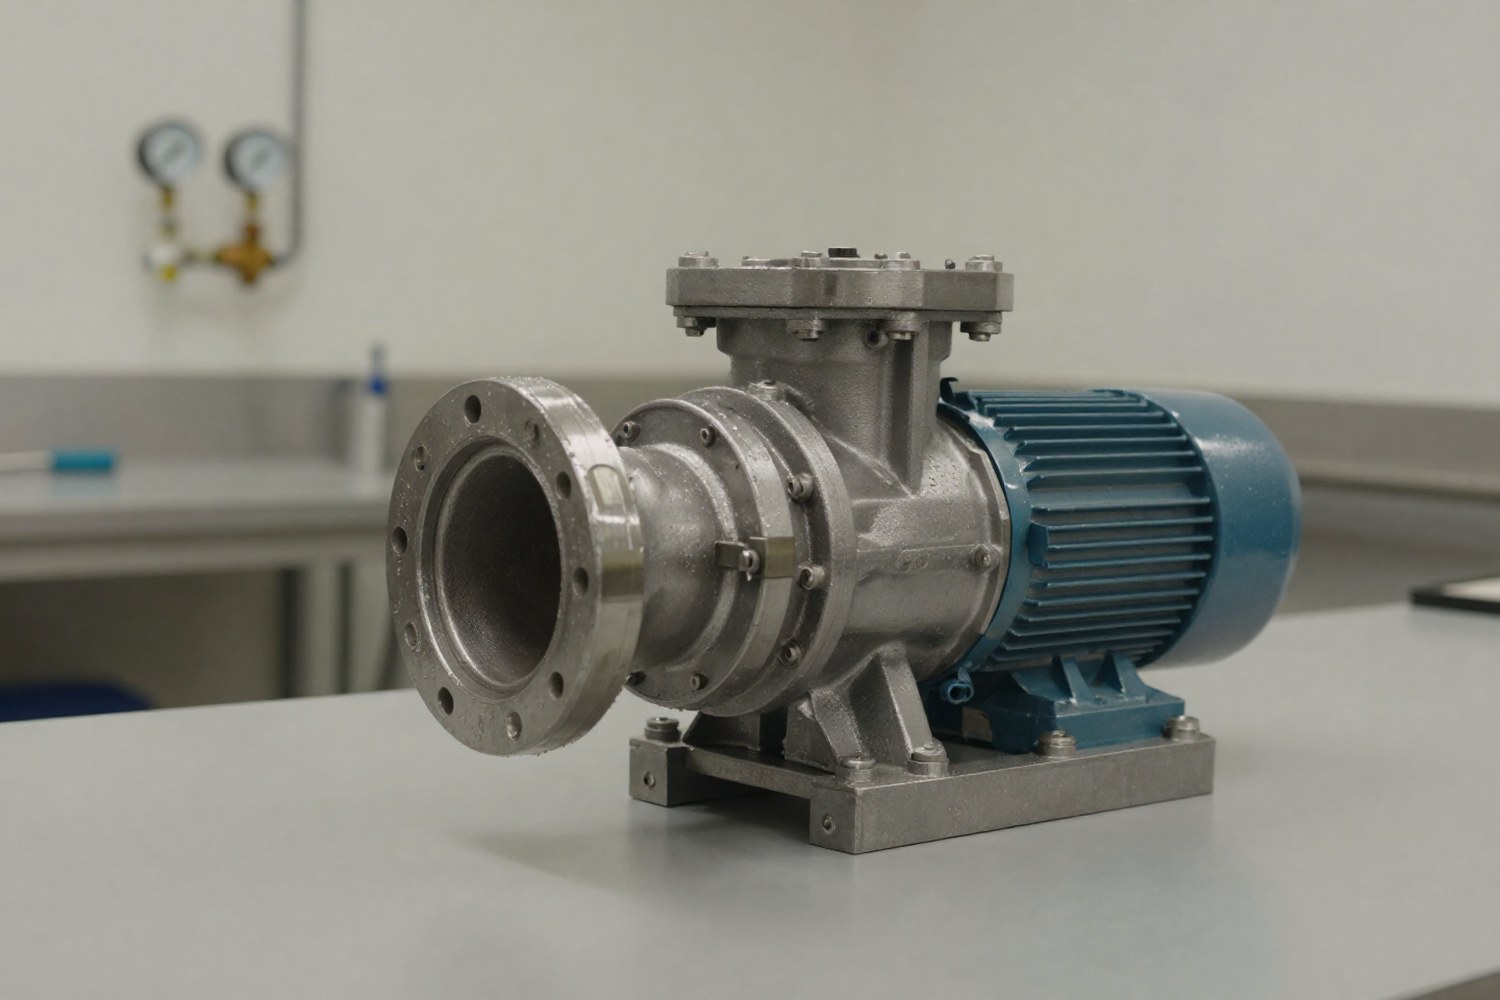
Частотное регулирование (ЧР) центробежных насосов — это метод управления производительностью путем изменения частоты вращения рабочего колеса. В отличие от дросселирования, ЧР исключает гидравлические потери на арматуре, изменяя рабочую точку системы в соответствии с законами подобия. Эффективность метода обусловлена кубической зависимостью потребляемой мощности от частоты вращения.
Коротко главное
- Мощность насоса пропорциональна кубу частоты вращения (P ~ n³), что обеспечивает высокую энергоэффективность.
- ШИМ-питание вызывает пробой изоляции и подшипниковые токи, требуя установки фильтров dV/dt.
- Для ЧР предпочтительны насосы с крутопадающей характеристикой напора.
- Настройка ПИД-регулятора гидросистемы требует минимизации дифференциальной составляющей (D).
- Необходимо настраивать обход резонансных частот (skip frequencies) для защиты ротора.
Физические основы частотного регулирования
Принцип работы систем с частотным регулированием базируется на законах подобия для центробежных насосов. При изменении частоты вращения n изменяются подача Q, напор H и потребляемая мощность P.
Кубическая зависимость мощности является ключевым фактором энергоэффективности. Снижение частоты вращения на 20% (до 80% от номинала) приводит к снижению потребляемой мощности до 51,2% от исходного значения. Это физически отличает ЧР от дросселирования, где мощность остается высокой, а энергия рассеивается в виде тепла на клапане.
Дросселирование
Регулирование подачей путем создания искусственного сопротивления (задвижка, клапан). Рабочая точка насоса смещается влево по кривой, но общая напорная характеристика системы не меняется. Энергия расходуется на преодоление гидравлического сопротивления арматуры.
Частотное регулирование
Регулирование путем изменения скорости вращения. Вся кривая насоса смещается вниз. Система работает в оптимальной зоне, где напор создается исключительно за счет кинетической энергии потока, а не искусственного сопротивления.
Влияние статического и динамического напора
Эффективность ЧР зависит от структуры кривой сопротивления системы. В системах с преобладанием динамического напора (трение в трубах, где H ~ Q²) экономия энергии максимальна. В системах с высоким статическим напором (подъем воды на высоту) кривая системы смещена вверх, и снижение частоты дает меньшую экономию, так как часть мощности все равно тратится на преодоление статической высоты.
Смещение кривой напор-подача при изменении частоты
Влияние частотного преобразователя на электродвигатель
Частотный преобразователь (ЧП) формирует выходное напряжение методом широтно-импульсной модуляции (ШИМ). Напряжение представляет собой серию импульсов с высокой частотой коммутации (обычно 2–16 кГц). Это создает специфические нагрузки на обмотки электродвигателя, отличные от чистой синусоиды сети.
Пробой изоляции и перенапряжения
Длинные кабели между ЧП и двигателем (более 50–100 м) работают как антенны. Отраженные волны приводят к появлению пиковых напряжений на клеммах двигателя, которые могут в 2–4 раза превышать амплитуду сетевого напряжения. Это вызывает локальный пробой изоляции обмоток в первые годы эксплуатации.
Подшипниковые токи
Асимметрия магнитного поля и емкостные токи в цепи охлаждения создают разность потенциалов на роторе. При достижении определенного порога разряд происходит через подшипники, выжигая дорожки качения (эффект электроэрозии подшипников). Это приводит к преждевременному выходу подшипников из строя.
Инженерное решение: Для защиты двигателя при работе с ЧП необходимо использовать:
- dV/dt-фильтры — сглаживают фронт импульса, снижая скорость нарастания напряжения.
- Синусные фильтры — формируют на выходе ЧП чистую синусоиду (рекомендуется для длинных кабелей >150 м).
- Изолированные подшипники — подшипники с керамическим слоем или токопроводящей смазкой для отвода тока.
- Реакторы дросселирования — на входе и выходе ЧП для снижения гармоник и помех.
Изолированный подшипник для отвода тока
Критерии выбора насосного оборудования
Не все насосы одинаково эффективны при работе с частотными преобразователями. Выбор оборудования должен основываться на гидравлических характеристиках системы и конструктивных особенностях двигателя.
Характеристика напор-подача
Наиболее эффективно ЧР работает с насосами, имеющими крутопадающую характеристику (напор резко снижается при увеличении подачи). В таких системах изменение частоты приводит к значительному изменению расхода при незначительном изменении напора, что обеспечивает стабильность регулирования давления.
Для насосов с пологой характеристикой (например, некоторые осевые насосы) регулирование частотой может быть менее эффективным или требовать дополнительных ограничений по минимальному расходу для предотвращения перегрева.
Требования к электродвигателю
Стандартные двигатели серии АИ (АИР) не всегда пригодны для длительной работы на низких частотах без дополнительного охлаждения. При снижении оборотов снижается эффективность собственной вентилятора ротора, что ведет к перегреву обмоток.
| Параметр | Рекомендуемое значение | Обоснование |
|---|---|---|
| Класс изоляции | F или H | Повышенная стойкость к термическому старению от импульсных перенапряжений ШИМ. |
| Тип подшипников | Изолированные (C3 или спец. исполнение) | Защита от электроэрозии и компенсация температурных расширений. |
| Охлаждение | Отдельный вентилятор (IC 411) | Обеспечение охлаждения обмоток при низких оборотах ротора. |
| Балансировка | Класс G 2.5 или выше | Снижение вибраций при работе в широком диапазоне частот. |
Минимальная частота и кавитация
Нижний предел регулирования обычно составляет 20–25 Гц. Работа ниже этой границы сопряжена с рисками:
- Перегрев двигателя: Собственная вентиляция становится неэффективной. Требуется принудительное охлаждение (IC 411).
- Кавитация: На низких частотах снижается давление на всасывании, что может привести к кавитационному разрушению рабочего колеса, особенно если система имеет высокий NPSH (необходимый всасывающий напор).
Настройка частотного преобразователя
Настройка ЧП определяет стабильность гидравлической системы. Основной алгоритм управления в насосных станциях — ПИД-регулятор (пропорционально-интегрально-дифференцирующий), который поддерживает заданное давление (или расход) путем изменения частоты вращения.
Физический смысл параметров ПИД
- P (Пропорциональный коэффициент): Определяет реакцию ЧП на текущую ошибку (разницу между уставкой и фактическим давлением). Слишком высокое P вызывает колебания давления (биение), слишком низкое — медленный отклик.
- I (Интегральный коэффициент): Устраняет статическую ошибку. Если давление стабильно, но ниже заданного на 0.1 бар, интегральная составляющая будет постепенно увеличивать частоту, пока ошибка не исчезнет. В инерционных гидросистемах высокое I может вызвать «раскачку» системы.
- D (Дифференциальный коэффициент): Реагирует на скорость изменения ошибки. В насосных системах с большой гидравлической инерцией (длинные трубопроводы, большие емкости) D часто не требуется или даже вреден, так как усиливает шумы датчиков давления, вызывая хаотичные изменения частоты.
Алгоритм настройки:
- Установить P и I в нулевое значение, D = 0.
- Постепенно увеличивать P до появления незатухающих колебаний давления, затем уменьшить значение в 1.5–2 раза.
- Вводить I для устранения остаточной ошибки. Начинать с малых значений (длинное время интеграции).
- D обычно не используется. Вводить только при наличии высокочастотных шумов на датчике, которые не фильтруются программно.
Пример кривой отклика ПИД-регулятора
Резонансные частоты (Skip Frequencies)
Ротор насоса и трубопроводная система имеют собственные частоты колебаний. Прохождение через эти частоты при разгоне или торможении вызывает резонанс, что приводит к сильным вибрациям и ускоренному износу.
Современные ЧП позволяют задавать диапазоны частот (обычно шириной 2–5 Гц), которые преобразователь должен «проскакивать» мгновенно. Например, если резонанс наблюдается в диапазоне 35–40 Гц, в настройках ЧП устанавливается «запретная зона» (skip band), через которую насос проходит без остановки.
Эксплуатационные функции и защита
Современные частотные преобразователи для насосных приложений (серии Pump/Pool) включают специализированные функции, повышающие надежность системы.
| Функция | Описание |
|---|---|
| Режим «Сон» (Sleep) | Автоматическое отключение насоса при падении давления ниже порога в течение заданного времени (например, 5 минут). Включение происходит при превышении порога. Позволяет избежать работы на минимальных оборотах, где КПД низок, а риск перегрева высок. |
| Каскадное управление | Управление группой насосов. Основной насос работает на ЧР. При достижении макс. частоты и неспособности поддерживать давление, запускается второй насос (в режиме «вкл/выкл» или тоже на ЧР). При падении нагрузки — первый насос переводится в режим «сон» или отключается. |
| Защита от сухого хода | Косвенное определение по падению тока двигателя или мощности. Прямое определение с помощью датчиков уровня. Предотвращает разрушение торцевых уплотнений и перегрев насоса. |
| Контроль утечек | Анализ микроскопических изменений давления в системе в режиме покоя. Позволяет выявлять скрытые протечки в трубопроводах. |
| Защита от заклинивания | Периодический кратковременный реверс или прокрутка насоса для предотвращения прикипания вала в случае длительной простоя. |
Частотное регулирование насосов требует комплексного подхода: от правильного выбора гидравлической характеристики насоса до тонкой настройки ПИД-регулятора и защиты электродвигателя от эффектов ШИМ. Игнорирование этих аспектов сводит на нет потенциальную эффективность системы и приводит к преждевременным авариям.



