


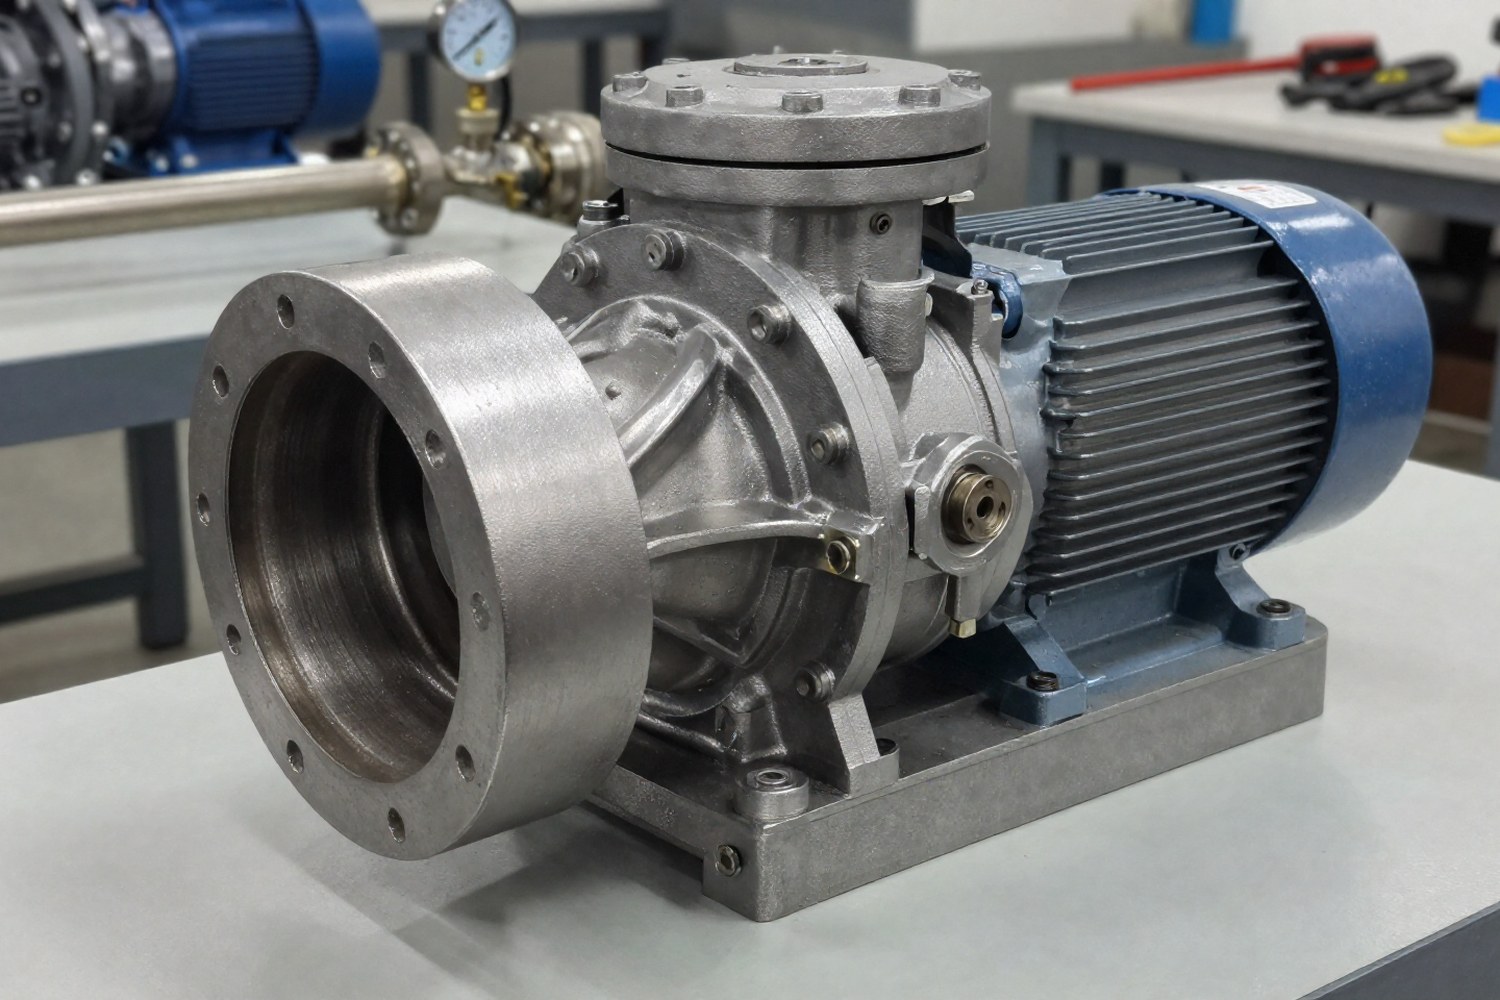
Насосные агрегаты потребляют значительную долю электроэнергии в промышленности и ЖКХ. Основная причина перерасхода, несоответствие производительности насоса реальному гидравлическому сопротивлению системы. Управление скоростью вращения (ЧРП) и точная настройка ПИД-регуляторов устраняют перерасход и рассинхрон, удерживая работу в зоне максимального КПД.
Физические основы энергоэффективности
Энергоэффективность насосной системы оценивается по соотношению полезной гидравлической мощности к потребляемой электрической. Полезная мощность рассчитывается по формуле:
где Nhyd, полезная мощность (кВт), Q, объемный расход (м³/с), H, напор (м), ρ, плотность жидкости (кг/м³), g, ускорение свободного падения (м/с²). Деление на 1000 переводит Ватты в киловатты.
Полная потребляемая мощность электродвигателя Nel зависит от КПД насоса (ηнас) и КПД привода (ηпр):
Задача алгоритма управления, свести Nпотери к минимуму и удержать насос в зоне максимального ηнас при изменении потребления.
Ключевой вывод: Энергосбережение достигается за счет снижения избыточного напора и расхода, а не только за счет повышения КПД самого насоса.
Методы регулирования с фиксированной скоростью
Традиционные методы управления предполагают работу двигателя на номинальной скорости (n = const), а регулирование производится изменением гидравлического сопротивления или циклическим включением.
Дроссельное регулирование
Расход регулируют закрытием задвижки или вентиля. Рабочая точка насоса смещается влево по характеристике, но кривая системы становится круче из-за дополнительных местных сопротивлений.
Примечание: Энергия не исчезает, а рассеивается в виде тепла на дросселе и в турбулентных вихрях. Для центробежных насосов это один из наименее эффективных методов регулирования.
Сравнение потерь напора при дроссельном регулировании и изменении скорости:
| Параметр | Дроссельное регулирование | Изменение скорости (ЧРП) |
|---|---|---|
| Механизм изменения Q | Увеличение сопротивления сети | Сдвиг характеристики насоса |
| Напор H при снижении Q | Рост или сохранение | Снижение (квадратично) |
| Потери энергии | Высокие (на дросселе) | Минимальные |
| Влияние на насос | Работа вне зоны КПД | Сохранение рабочей точки |
Релейное управление (On/Off)
Применяется в системах с малыми расходами или емкостными накопителями (баки, гидроаккумуляторы). Насос включается при падении давления ниже Pmin и выключается при достижении Pmax.
Основные недостатки:
- Гидравлические удары: Резкое прекращение потока вызывает скачки давления, которые разрушают трубопроводы и фитинги. Для предотвращения применяют накопительные емкости или плавный пуск.
- Износ оборудования: Частые пусковые токи перегревают обмотки двигателя, а механические удары изнашивают подшипники.
Чтобы минимизировать износ, вводится минимальное время между пусками Tmin:
где K, коэффициент теплового износа, Iпуск, пусковой ток, Iном, номинальный ток. Обычно Tmin составляет от 2 до 5 минут в зависимости от мощности двигателя.
Частотное регулирование (ЧРП) и законы подобия
Изменение скорости вращения ротора (n), наиболее эффективный способ регулирования для центробежных насосов. При этом сохраняется геометрическая и гидравлическая подобие потоков.
Законы подобия центробежных насосов
При изменении скорости от n1 до n2 параметры изменяются так:
Расход (Q)
Линейная зависимость.
Напор (H)
Квадратичная зависимость.
Мощность (P)
Кубическая зависимость.
Пример расчета: При снижении скорости на 20% (n2 = 0.8 n1) расход падает до 80%, напор, до 64% (0.8²), а потребляемая мощность, до 51,2% (0.8³).
Влияние вязкости жидкости
Законы подобия строго справедливы для жидкостей с вязкостью, близкой к воде. При работе с вязкими средами, маслами, сиропами, сточными водами с примесями, гидравлические потери в насосе возрастают.
Важно: При увеличении вязкости КПД насоса падает, а требуемый напор и мощность растут. ЧРП должен компенсировать это увеличением частоты, что может привести к выходу за пределы номинальной мощности двигателя. Требуется предварительная коррекция характеристик насоса по графикам Hydraulic Institute (HI) с учетом коэффициентов коррекции для Q, H и η.
ПИД-регулирование в насосных системах
Пропорционально-интегрально-дифференциальный (ПИД) регулятор, стандарт для поддержания заданного давления или расхода. Он формирует управляющее воздействие u(t) на основе ошибки e(t) (разницы между уставкой и текущим значением).
Физический смысл коэффициентов
Пропорциональная составляющая (Kp) определяет мгновенную реакцию на отклонение. Высокий Kp ускоряет реакцию, но вызывает перерегулирование и колебания давления. Интегральная составляющая (Ki) накапливает ошибку во времени, устраняя статическую погрешность, когда насос не может достичь уставки из-за трения или утечек. Слишком высокий Ki замедляет систему и вызывает «закачивание» (wind-up), перенасыщение интегратора, что приводит к длительным выбросам после снятия возмущения. Необходима анти-windup логика, то есть ограничение интегральной составляющей. Дифференциальная составляющая (Kd) реагирует на скорость изменения ошибки, предсказывает тренд и гасит колебания. В насосных системах с большой инерцией жидкости используется редко или с малыми значениями.
Настройка ПИД и зона нечувствительности
Для стабильной работы рекомендуется использовать «зону нечувствительности» (deadband), диапазон вокруг уставки, в котором регулятор не вносит изменений. Это предотвращает частую модуляцию скорости, когда давление слегка колеблется. Часто реализуется через гистерезис в логике переключения частоты.
| Параметр регулирования | Типичный Kp | Типичный Ki (1/с) | Типичный Kd (с) | Deadband (%) |
|---|---|---|---|---|
| Давление (водоснабжение) | 2.0 – 5.0 | 0.1 – 0.5 | 0.05 – 0.2 | 1 – 2 |
| Расход | 1.0 – 3.0 | 0.05 – 0.3 | 0.02 – 0.1 | 2 – 3 |
| Уровень в резервуаре | 1.5 – 4.0 | 0.03 – 0.2 | 0.01 – 0.05 | 3 – 5 |
Важно: Указанные значения, стартовые точки. Они сильно зависят от гидравлического сопротивления системы. Настройку проводят методом Зиглера-Николса или через автонастройку ПИД-регулятора при типичной нагрузке. Для систем с сильными возмущениями рекомендуется двухконтурное управление: внешний контур по давлению, внутренний, по скорости или току.
Каскадное управление многонасосными станциями
В системах с несколькими параллельными насосами (каскад) алгоритм решает задачу оптимального распределения нагрузки. Простое чередование «рабочий/резервный» не всегда обеспечивает энергоэффективность.
Критерии выбора насоса для включения
- По наработке: Включается насос с наименьшим временем работы. Это обеспечивает равномерный износ, но не гарантирует минимальное энергопотребление.
- По КПД в текущей точке: Алгоритм выбирает комбинацию насосов, которая дает требуемый суммарный расход с максимальным общим КПД. Требует наличия кривых КПД для каждого агрегата.
- Гибридный метод: Приоритет отдается насосу с наилучшим КПД, но с ограничением по максимальному числу циклов включения за смену.
Архитектура каскада
Обычно один насос работает на ЧРП в режиме «ведущего» (master), поддерживая заданное давление. Остальные насосы включаются и выключаются в сети (50 Гц) в режиме «ведомых» (slaves), когда частота ведущего насоса достигает 95–98%.
| Стратегия управления | Преимущества | Недостатки | Применимость |
|---|---|---|---|
| Равномерная наработка | Простота, равномерный износ | Возможная работа в неэффективной зоне | Одинаковые насосы, стабильный расход |
| Оптимизация по КПД | Минимальное энергопотребление | Сложная логика, необходимость калибровки | Насосы с разными характеристиками |
| По приоритету (основной/резерв) | Максимальная надежность | Износ основного насоса | Критические системы |
Мониторинг и диагностика
Современные алгоритмы управления используют не только для регулирования, но и для диагностики. Отклонения тока двигателя и давления могут указывать на:
- Кавитацию: Характеризуется высокочастотными колебаниями давления и тока.
- Засорение: Снижение расхода при той же частоте вращения и росте тока.
- Износ уплотнений: Снижение напора при постоянном расходе.
Интеграция с SCADA и IIoT-платформами собирает эти данные для предиктивного обслуживания, что помогает избежать аварийных остановок.
Сравнительный анализ алгоритмов
Выбор алгоритма зависит от требований к стабильности параметров, бюджета и сложности гидравлической системы.
| Метод | Энергоэффективность | Стабильность параметров | Сложность | Риски |
|---|---|---|---|---|
| Дроссельное | Низкая (потери на дросселе) | Средняя | Низкая | Износ задвижки, перерасход энергии |
| On/Off | Средняя (зависит от емкости) | Низкая (колебания) | Низкая | Гидроудары, износ электродвигателя |
| ЧРП + ПИД | Высокая (до 50%) | Высокая | Средняя | Гармоники в сети, стоимость ЧРП |
| Каскад + ПИД | Очень высокая | Высокая | Высокая | Сложная настройка логики переключения |
Итог: Для систем с переменным потреблением переход на ЧРП с ПИД-регулированием, технически обоснованное решение. В многонасосных станциях каскадное управление с оптимизацией по КПД дает дополнительный прирост эффективности.



