


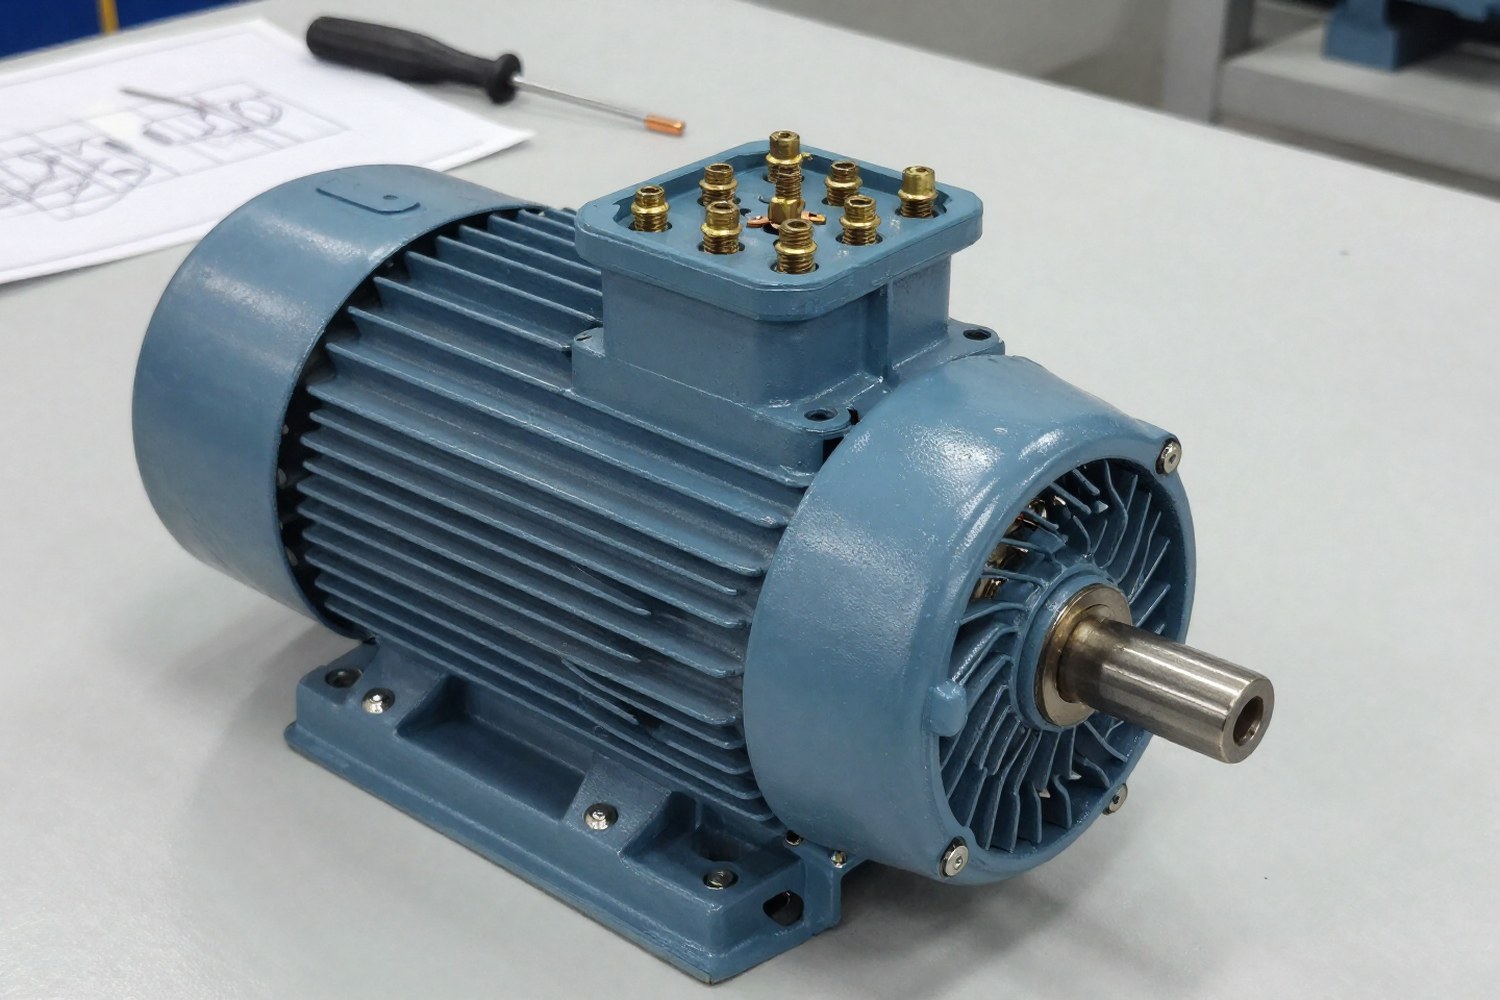
Гибридные электромеханические системы (ГЭМС) — это архитектура промышленного привода, в которой для управления одной механической нагрузкой или группой связанных нагрузок интегрируются два или более типа электродвигателей. Цель интеграции — компенсация недостатков отдельных типов машин (например, низкого КПД асинхронного двигателя в статике или высокой стоимости сервопривода в режиме постоянной нагрузки) за счет сильных сторон других. Совместная работа элементов координируется единым контроллером.
Ключевые тезисы:
- ГЭМС применяются там, где один двигатель не может обеспечить требуемый диапазон скоростей, моментов и точности одновременно.
- Архитектура выбирается на основе кинематической связи (механическая или электрическая) и характера нагрузки.
- Основной вызов — разработка алгоритмов координации (управления) для разнородных приводов и обеспечение ЭМС.
Архитектуры гибридных электромеханических систем
Выбор архитектуры ГЭМС определяется тем, как двигатели взаимодействуют с нагрузкой и друг с другом. В промышленной автоматизации выделяют три основные топологии интеграции.
Параллельная интеграция
Двигатели разных типов механически соединены с общим валом или редуктором. Их крутящие моменты суммируются. Эта схема используется, когда требуется покрыть широкий диапазон нагрузок: один двигатель работает на базовой скорости, второй подключается при пиковых нагрузках или для высокоточных операций.
Последовательная интеграция
Двигатели включаются в работу последовательно на разных этапах технологического цикла. Например, мощный асинхронный двигатель разгоняет тяжелую массу (инерционный разгон), а затем управление передается серводвигателю для точного позиционирования или обработки. В этот момент первый двигатель может быть отключен или работать в режиме холостого хода.
Электрическое разделение (многоосевые системы)
Двигатели механически независимы, но управляются единым контроллером. Каждый двигатель приводит в движение свой узел (например, шпиндель и стол станка), но их работа синхронизирована программно. Это наиболее распространенная архитектура для многоосевых станков, где «гибридность» проявляется в разнородности приводов осей.
Типы двигателей и критерии выбора
В составе ГЭМС чаще всего комбинируются асинхронные двигатели (АС), синхронные машины (СС), серводвигатели и бесщеточные двигатели постоянного тока (BLDC). Выбор пары двигателей зависит от доминирующего требования к системе: мощности, точности или энергоэффективности.
| Тип двигателя | Сильные стороны | Ограничения | Роль в гибридной системе |
|---|---|---|---|
| Асинхронный (АС) | Высокая надежность, низкая стоимость, большой ресурс, широкий диапазон мощностей | Сложность точного регулирования скорости в статике, наличие реактивной мощности | Основной привод для постоянной нагрузки, «рабочая лошадка» привода |
| Синхронный (СС/PMSM) | Высокий КПД, фиксированная скорость, высокий пусковой момент, работа с cos φ = 1 | Сложность управления, необходимость частотного преобразователя | Стабилизация частоты, работа в режимах с высокой энергоэффективностью |
| Серводвигатель | Высокая динамика, точное позиционирование, широкий диапазон регулирования скорости | Высокая стоимость, чувствительность к перегрузкам, сложная настройка | Точное позиционирование, компенсация ошибок основного привода |
| BLDC (Бесщеточный) | Линейные характеристики, высокий КПД, простота контроля момента | Отсутствие щеток (износ), необходимость датчиков положения | Используется в компактных приводах и робототехнике |
При проектировании ГЭМС важно учитывать не только электромеханические характеристики, но и тепловыделение. В закрытых объемах (например, внутри корпуса станка) размещение нескольких мощных двигателей требует усиленного охлаждения, так как КПД даже лучших синхронных машин не достигает 100%.
Компонентная база и управление
Гибридная система не может функционировать без единого «мозга». Главная сложность ГЭМС заключается в координации разнородных приводов. Каждый тип двигателя имеет свои законы управления (векторное, DTC, ШИМ), и контроллер должен синхронизировать их во времени и пространстве.
Важно: Интеграция двигателей разных типов требует использования мультипротокольных контроллеров или PLC (программируемых логических контроллеров) с поддержкой промышленных сетей (EtherCAT, PROFINET, CANopen). Простое параллельное подключение преобразователей частоты к общей шине питания без координации управления не даст эффекта гибридной системы.
Ключевые компоненты архитектуры:
- Преобразователи частоты (ПЧ): Для каждого двигателя требуется свой инвертор, настроенный под его тип (например, векторное управление для сервопривода и U/f-управление для асинхронного двигателя).
- Датчики обратной связи: Энкодеры и резольверы обеспечивают обратную связь по положению и скорости. В гибридных системах с электрическим разделением важна синхронизация временных меток от разных датчиков.
- Силовая электроника (DC-bus): Общие шины постоянного тока (DC-bus) позволяют рекуперировать энергию от одного двигателя (например, при торможении сервопривода) и использовать её для питания другого (например, разгона асинхронного двигателя), повышая общий КПД системы.
Энергоэффективность и расчеты
Основной экономический и технический аргумент в пользу ГЭМС — работа каждого двигателя в зоне максимального КПД. Традиционный привод с одним двигателем часто работает в режиме «передачи» мощности, где КПД падает при частичных нагрузках. Гибридная система позволяет отключать или переводить в режим ожидания часть привода.
Расчет суммарного момента
В параллельной схеме суммарный крутящий момент на валу нагрузки определяется как:
Где:
- M_{load} — крутящий момент, передаваемый на валу нагрузки;
- M_i — крутящий момент, развиваемый i-м двигателем;
- \eta_i — КПД механической передачи (редуктора/муфты) от i-го двигателя до нагрузки.
При этом важно учитывать фазовые сдвиги в управлении. Если алгоритм координации настроен некорректно, двигатели могут работать в противофазе, что приведет к нагреву и потере энергии.
Сравнение энергопотребления по фазам цикла
Рассмотрим типичный цикл работы промышленного оборудования: разгон, постоянная нагрузка, позиционирование, ожидание. Сравним традиционный привод (один асинхронный двигатель) и гибридный (асинхронный + сервопривод).
| Фаза цикла | Длительность | Традиционный привод (асинхр.) | Гибридный привод (АС + Серво) | Коэф. использования мощности |
|---|---|---|---|---|
| Разгон | 5 с | 15.0 кВт (высокий пусковой ток) | 12.5 кВт (АС работает оптимально, серво в покое) | Гибрид эффективнее |
| Постоянная нагрузка | 30 с | 10.0 кВт (КПД падает при частичной загрузке) | 9.2 кВт (оптимизация нагрузки) | Гибрид эффективнее |
| Точное позиционирование | 10 с | 8.5 кВт (асинхронник неэффективен в статике) | 4.2 кВт (серво берет на себя точность, АС снижает обороты) | Гибрид эффективнее |
| Ожидание | 15 с | 2.5 кВт (холостой ход) | 0.8 кВт (серво в режиме удержания с низким током, АС отключен) | Гибрид эффективнее |
| Средняя мощность | 60 с | ~8.0 кВт | ~5.9 кВт | Экономия ~26% |
В данном примере гибридная система снижает среднее энергопотребление на 26%. Годовая экономия при непрерывной работе (24/7) может достигать десятков тысяч киловатт-часов, что окупает более высокую стоимость компонентной базы.
Области промышленного применения
Гибридные электромеханические системы находят применение в задачах, где требуется баланс между мощностью, точностью и надежностью. Ниже приведены технические примеры использования.
Станки с ЧПУ
Задача: Высокая скорость резания и прецизионное позиционирование стола.
Решение: Главный привод шпинделя — асинхронный двигатель (высокая мощность, простота охлаждения). Приводы подач (оси X, Y, Z) — серводвигатели (точность позиционирования до микрон). Координация осуществляется через контроллер ЧПУ.
Робототехника и манипуляторы
Задача: Перемещение тяжелых грузов с высокой скоростью и точная сборка мелких компонентов.
Решение: Использование последовательной архитектуры. На этапе транспортировки работает мощный привод (например, асинхронный или BLDC), обеспечивающий инерционный разгон. На этапе установки позиция корректируется сервоприводом.
Конвейерные системы
Задача: Плавный разгон тяжелых лент, точная синхронизация секций.
Решение: Основной привод конвейера — асинхронный двигатель с частотным регулированием. Отдельные секции или ролики, требующие точной скорости (например, для сортировки), приводятся в движение сервомоторами, синхронизированными с основным валом.
Ограничение: Внедрение ГЭМС оправдано только при наличии сложного профиля движения или переменной нагрузки. Для простых задач с постоянной скоростью и нагрузкой традиционный привод с асинхронным двигателем будет экономически и технически более целесообразным решением.
Проблемы и вызовы проектирования
Несмотря на очевидные преимущества, проектирование гибридных систем сопряжено с рядом инженерных сложностей:
- Сложность алгоритмов управления: Необходимо разработать систему, которая будет распределять момент между двигателями в реальном времени, избегая конфликтов и перенапряжения. Требуется настройка контуров регулирования для каждого типа двигателя.
- Проблемы электромагнитной совместимости (ЭМС): Работа мощных инверторов и высокочастотных сервоприводов в одном шкафу управления требует экранирования и правильной разводки заземления (разделение силовых и сигнальных цепей).
- Тепловыделение: Концентрация нескольких источников тепла в ограниченном объеме требует продуманной системы вентиляции или жидкостного охлаждения.
- Стоимость владения: Хотя операционные расходы (электроэнергия) снижаются, капитальные затраты на оборудование и пусконаладку остаются выше, чем для стандартных приводов.
Гибридные электромеханические системы являются эволюционным шагом в развитии промышленного привода. Они позволяют инженерам конструировать решения, точно адаптированные под специфические требования оборудования, обеспечивая оптимальный баланс между производительностью, точностью и энергоэффективностью.



