


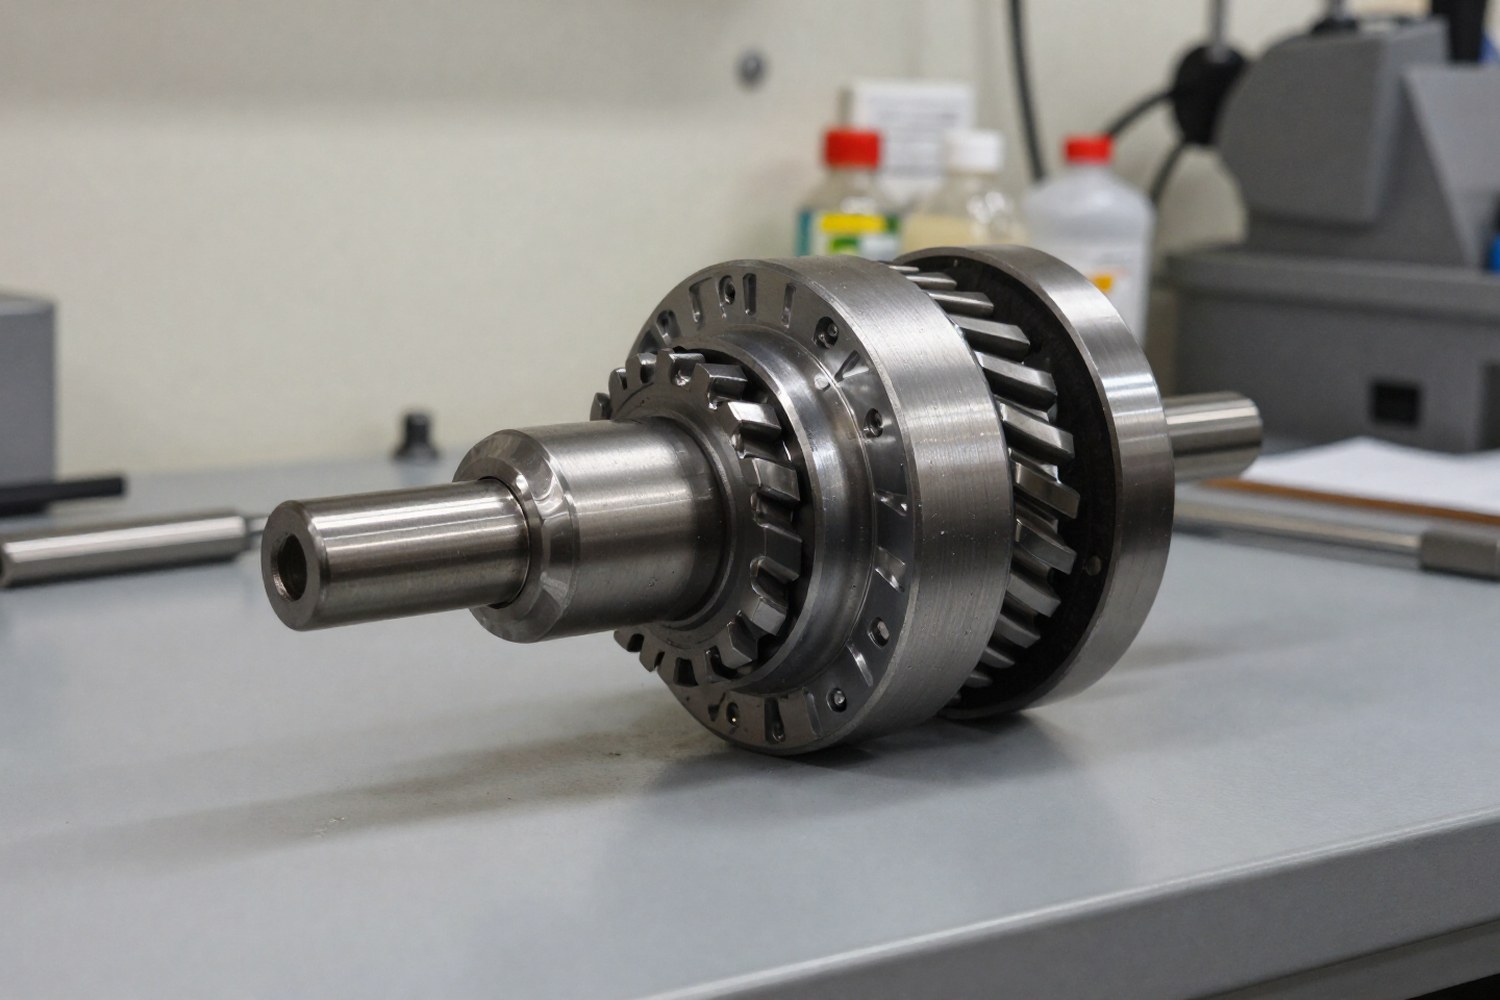
Обгонная муфта (муфта свободного хода) передает крутящий момент только в одном направлении. В штатном режиме она работает как жесткая связь, а когда ведомый вал ускоряется или меняет направление, проскальзывает. Инженеру-наладчику важно не просто знать принцип, а фиксировать момент перехода между режимами и диагностировать износ роликов или заклинивание. Подключение таких узлов к ПЛК, SCADA и IIoT-системам закрывает задачи предиктивного обслуживания и защиты привода от перегрузок.
Архитектура систем мониторинга обгонных муфт
Проектирование начинается с выбора уровня детализации. Здесь два пути: прямой мониторинг (датчики стоят на самой муфте или внутри корпуса) и косвенный мониторинг (датчики на смежных узлах, входном и выходном валах, корпусе редуктора, двигателе).
Прямая интеграция
Датчики, термопары и тензодатчики, встраиваются в конструкцию муфты. Это дает максимальную точность измерения температуры зоны трения и реального угла проскальзывания. Но требуются специализированные муфты с каналами для кабелей или беспроводные решения.
Косвенный мониторинг
Используются стандартные энкодеры на валах, акселерометры на корпусе и датчики тока двигателя. Данные обрабатываются алгоритмически. Точность ниже, зато интеграция в существующее оборудование обходится без разборки узлов.
Выбор зависит от критичности оборудования. Для нагруженных конвейеров и ветрогенераторов лучше прямая интеграция. Для легких механизмов и транспортеров хватает косвенного контроля.
Выбор датчиков и методы установки
Чтобы сбор данных работал эффективно, нужно правильно подобрать тип сенсоров. Основные параметры: угловая скорость, крутящий момент (косвенно), температура и вибрация.
| Тип датчика | Измеряемый параметр | Принцип действия | Погрешность / Особенности |
|---|---|---|---|
| Оптический/Магнитный энкодер | Угловая скорость (ω), направление | Счетчик импульсов с зубчатого колеса или магнитного диска | Высокая точность. Оптика чувствительна к загрязнениям. Магнитные модели устойчивы к пыли. |
| Тензометрический датчик | Крутящий момент (M) | Изменение сопротивления моста Уитстона при деформации вала | Нужна гальваническая развязка и питание через скользящие кольца или радиоканал. |
| Термодатчик (RTD/Термопара) | Температура корпуса/втулки | Изменение электрического сопротивления или ЭДС | Есть инерционность. Требуется калибровка с учетом теплоемкости муфты. |
| МЭМС-акселерометр | Вибрация (ускорение) | Пьезоэлектрический эффект или емкостной датчик массы | Хорошая частотная характеристика. Позволяет ловить микровибрации роликов. |
Важно: В условиях высокой вибрации ставьте датчики с интегрированной электроникой (ICP/IEPE для акселерометров) и используйте экранированные кабели. Без этого наводки от силовых линий привода исказят данные.
Логика обработки сигналов и алгоритмы
Главная задача при интеграции, программно различить штатное проскальзывание (режим обгона) и аварийное проскальзывание (срыв сцепления в режиме передачи момента). Алгоритм обязан учитывать кинематику системы.
Критерий срабатывания
Базовый логический узел сравнивает скорости ведущего вала ($\omega_{in}$) и ведомого вала ($\omega_{out}$). В идеальной жесткой связи $\omega_{in} = \omega_{out}$. В обгонной муфте:
- Режим блокировки (передача момента): $\Delta\omega \approx 0$, допускается лишь малое упругое скручивание валов. Если в этом режиме $\Delta\omega$ резко вырастает, ролики сорвались (неисправность).
- Режим обгона: $\omega_{out} > \omega_{in}$. Проскальзывание здесь нормально. Алгоритм должен игнорировать большие $\Delta\omega$, пока направление вращения совпадает с разрешенным для обгона.
Чтобы избежать ложных срабатываний при запуске двигателя, применяется фильтрация по времени и гистерезис. Например, тревога подается только если разница скоростей держится выше порога $\omega_{lim}$ в течение $t_{delay}$.
Оценка тепловыделения
При длительном проскальзывании, из-за заклинивания механизма обгона или ошибки управления, выделяется тепло. Перегрев оценивается через баланс энергии:
Где $M_{fric}$, момент трения в проскальзывающей муфте. Контроллер накапливает этот интеграл и при достижении $Q_{max}$ запускает остановку привода.
Примечание инженера: Не пытайтесь измерять момент трения напрямую в режиме обгона без калибровки. Проще косвенный метод: анализ тока двигателя. Если двигатель крутится вхолостую (обгон), но ток выше номинального, это заклинивание подшипников или внутреннее трение муфты.
Требования к электронике и защите
Обгонные муфты часто работают в тяжелых условиях: вибрации, перепады температур, масло, пыль, металлические опилки. Электроника мониторинга должна выдерживать всё это.
| Фактор среды | Требование к электронике | Решение |
|---|---|---|
| Вибрация | Отсутствие пайки, надежные разъемы | Разъемы с резьбовой фиксацией (M12/M23), залитая плата (conformal coating). |
| Масло/Влага | Герметичность | Корпуса IP67 или IP69K. Кабельные вводы с уплотнением. |
| Электромагнитные помехи (ЭМП) | Иммунитет к шумам | Экранированные витые пары, дифференциальные линии (RS485, CAN). |
| Температура | Рабочий диапазон | Промышленный класс компонентов (-40°C ... +85°C). Теплоизоляция датчиков от горячих зон. |
Протоколы связи
Протокол выбирается в зависимости от удаленности датчиков от контроллера:
- Аналоговые сигналы (4-20 мА, 0-10 В): Простые и надежные, но на длинных дистанциях чувствительны к помехам. Подходят для термодатчиков.
- Цифровые шины (CAN, RS485/Modbus RTU): Оптимальны для энкодеров и акселерометров рядом с ПЛК. Позволяют передавать калибровочные коэффициенты.
- Промышленный Ethernet (Profinet, EtherCAT, OPC UA): Используются, когда нужно передать большие объемы данных, например, вибрационные спектры, в SCADA или MES.
Практические аспекты калибровки и обслуживания
После физической установки датчиков настраивается ПО контроллера.
- Нулевая калибровка: Установка нулевых значений вибрации и температуры в покое. Учет температурного дрейфа тензодатчиков.
- Настройка порогов: Определение $\omega_{lim}$ и $T_{max}$ по паспортным данным муфты и характеристикам привода. Начинайте с консервативных значений, снижайте по результатам обкатки.
- Фильтрация сигналов: Цифровые фильтры низких частот (ФНЧ) сглаживают скорость и вибрацию. Частота среза, ниже частоты вращения, но выше полезного спектра аномалий.
Чек-лист интеграции:
- Определить тип мониторинга (прямой/косвенный).
- Выбрать датчики с учетом класса защиты (IP) и температурного режима.
- Настроить алгоритм различия режимов «Обгон» и «Блокировка» по разнице скоростей.
- Обеспечить гальваническую развязку и экранирование кабелей.
- Провести пусконаладку для настройки порогов тревог.
Интеграция обгонных муфт с электронными системами превращает их из простых механических предохранителей в управляемые элементы линии. Это позволяет предотвращать поломки и оптимизировать энергопотребление за счет точного контроля моментов срабатывания.



