


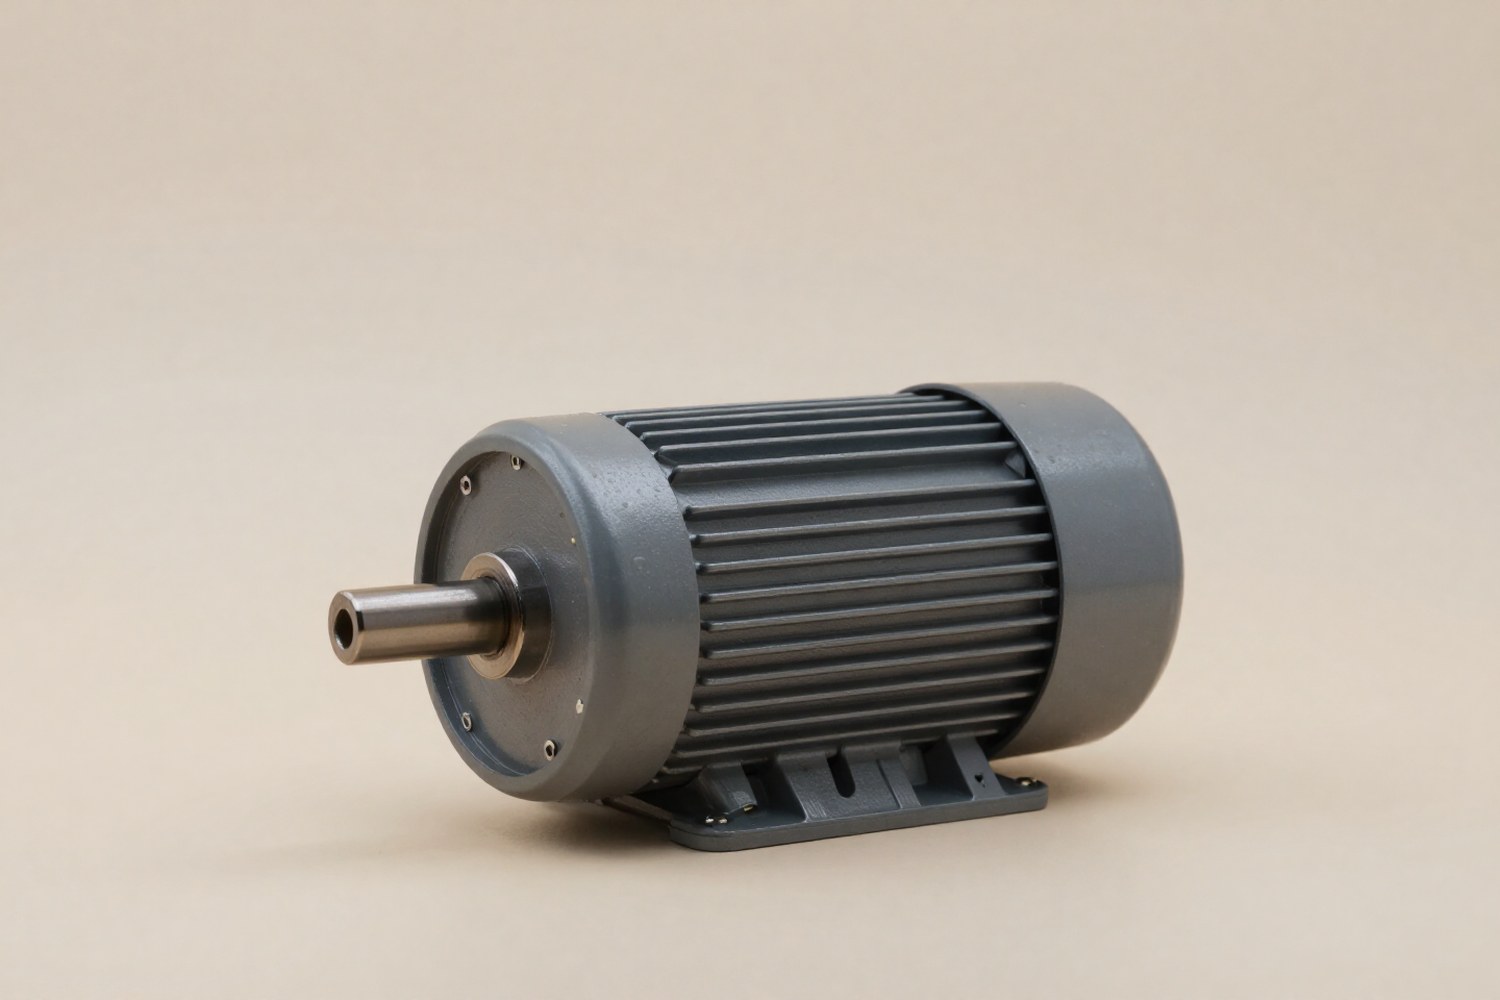
Микродвигатели — это электромеханические устройства с габаритами от нескольких миллиметров до стандартных корпусов (обычно до 42–50 мм). Их основная задача — прецизионное управление в ограниченных пространствах. В отличие от стандартных моторов, здесь приоритет отдаётся не максимальной мощности, а точности позиционирования, энергоэффективности и надёжности.
Что такое микродвигатель
Основное отличие микродвигателя от обычного электромотора заключается в масштабе и целевом назначении. Обычные двигатели рассчитаны на передачу значительной механической энергии, микродвигатели оптимизированы для систем с жёсткими габаритными и весовыми ограничениями. Часто они интегрируются в единый мехатронный модуль вместе с редуктором, энкодером и драйвером.
Ключевые особенности:
- Габариты: от 2 мм (МЭМС) до 50 мм.
- Напряжение: 1.5–24 В (электромагнитные), до 200 В (пьезо).
- Точность: от долей градуса (шаговые) до нанометров (пьезо).
- Применение: оптика, медицина, микро-робототехника.
Классификация и типы микродвигателей
Классификация строится на принципе преобразования энергии. Выделяют четыре основные категории.
1. Микродвигатели постоянного тока (DC, коллекторные)
Классические щёточные двигатели. Коммутация происходит механически через угольные щётки. Это обеспечивает простоту управления (подача напряжения на клеммы) и высокий пусковой момент.
Параметры: напряжение 1.5–24 В, скорость до 20 000 об/мин, ресурс ограничен износом щёток (1 000–5 000 часов).
2. Бесколлекторные микродвигатели (BLDC)
Аналог DC, но с электронной коммутацией. Ротор на постоянных магнитах, обмотки на статоре. Отсутствие трения повышает КПД и ресурс, но требует драйвера с датчиками Холла или алгоритмом BEMF (Back EMF).
Параметры: напряжение 3.7–24 В, скорость до 100 000 об/мин, КПД 80–95%, ресурс 10 000–50 000 часов.
3. Шаговые микродвигатели (Step)
Обеспечивают дискретное перемещение. Угол поворота пропорционален количеству импульсов. Позволяют управлять положением без обратной связи (open-loop). Для повышения плавности часто используется микрошаг.
Параметры: шаг 1.8° или 0.9°, удерживающий момент 10–300 мНм. Требуют драйверов микрошага для снижения вибраций.
4. Пьезоэлектрические микродвигатели (Piezo)
Используют обратный пьезоэффект: деформация кристалла преобразуется в движение. Единственная технология для субмикронного позиционирования. Часто работают как линейные актуаторы.
Параметры: напряжение 30–200 В, разрешение 1–10 нм, скорость 0.1–500 мм/с. Высокое усилие при низкой скорости.
5. МЭМС-актуаторы (MEMS)
Микроэлектромеханические системы. Размеры от долей миллиметра. Используются в оптических переключателях, принтерах и МЭМС-датчиках. Часто работают на резонансных частотах.
Стандарты корпусов
Важно различать стандарты для разных типов двигателей, чтобы избежать ошибок при подборе:
| Тип двигателя | Стандарт | Размеры (мм) | Применение |
|---|---|---|---|
| Шаговые | NEMA | NEMA 8 (20x20), NEMA 10 (25x25), NEMA 17 (42x42) | 3D-принтеры, ЧПУ, координатные столы |
| DC / BLDC | Круглые корпуса | D13, D24, D32, D42 (диаметр) | Медицина, оптика, робототехника |
Сравнительные характеристики типов
| Параметр | DC | BLDC | Шаговый | Пьезо |
|---|---|---|---|---|
| Точность | Низкая | Высокая | Средняя/Высокая | Нанометры |
| Скорость | До 20 000 об/мин | До 100 000 об/мин | До 1 000 об/мин | До 500 мм/с |
| Ресурс | 1 000 – 5 000 ч | 10 000 – 50 000+ ч | 20 000 – 50 000+ ч | > 100 000 ч |
| Управление | Простое | Сложное (BEMF/Холл) | Импульсное | Высоковольтное |
Основные термины
Удерживающий момент
Максимальный момент, который двигатель может удержать при включённом питании без вращения. Критичен для шаговых двигателей.
Микрошаг
Режим управления шаговым двигателем, разделяющий полный шаг на части (1/256 и более). Повышает плавность и точность.
Постоянная момента (Km)
Коэффициент связи тока и момента (Нм/А). Позволяет рассчитать необходимый ток.
Постоянная скорости (Kv)
Для BLDC: отношение скорости вращения к напряжению (об/мин/В). Используется для подбора драйвера.
Резонансная частота
Частота собственных колебаний. Работа на резонансе вызывает потерю шагов или разрушение.
Расчетные соотношения
Механическая мощность
Где ω = 2π × n / 60 (n, об/мин).
КПД
Где Pэл = U × I.
Момент и ток
Критическая частота (шаговые)
Жёсткость K зависит от угла шага, магнитного поля и тока возбуждения. Значение K обычно указано в datasheet, так как зависит от режима работы драйвера.
Области применения
| Отрасль / Задача | Тип | Обоснование |
|---|---|---|
| Оптика Автофокус, линзы | DC / BLDC | Высокая скорость, компактность. |
| Медицина Инфузионные насосы, дозаторы | BLDC | BLDC предпочтительнее шаговых для дозирования: они работают тише, плавнее и не создают вибраций, критичных для точного дозирования жидкостей. |
| Медицина Хирургические манипуляторы | Пьезо | Субмиллиметровая юстировка. |
| Научное оборудование СЗМ, спектрометры | Пьезо | Нанометровая точность, отсутствие люфта. |
| Робототехника Манипуляторы | BLDC | Высокая удельная мощность и долговечность. |
| Бытовая электроника Вентиляторы, HDD | DC | Низкая стоимость, простота. |
Критерии выбора
- Габариты: NEMA (шаговые) или круглые корпуса (DC/BLDC).
- Точность: Шаговые (без энкодера) или BLDC/Пьезо (с энкодером).
- Динамика: BLDC — самые быстрые, пьезо — самые точные, но медленные.
- Условия: Щёточные DC чувствительны к пыли. BLDC требуют радиаторов при высоких нагрузках.
- Шум: BLDC тише DC. Пьезо механически бесшумны, но драйверы могут издавать высокочастотный звук.
Для высокоточных задач с шаговыми двигателями обязательно используйте драйверы микрошага (1/16 или 1/256), так как полношаговый режим создаёт вибрации.
Литература
- Standard NEMA MO 1.1 - NEMA Standards Publication on Frame Sizes for Rotary Motors.
- datasheet manufacturers: Maxon Motor, Faulhaber, Kollmorgen.



