


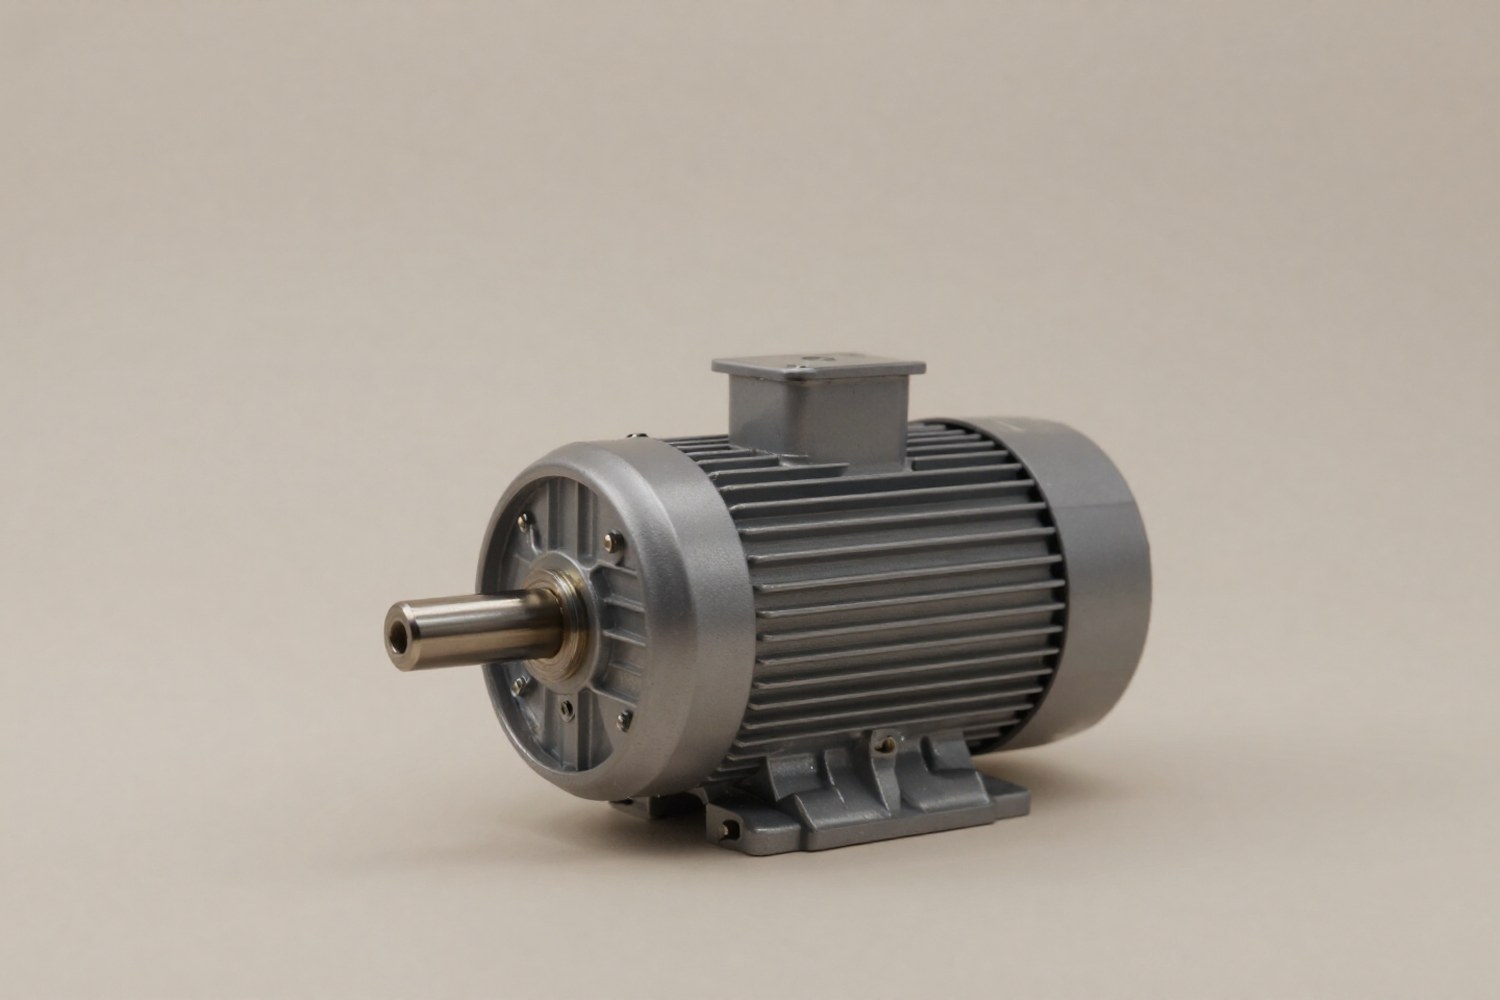
Момент инерции, фундаментальная величина при проектировании электроприводов. В отличие от линейной массы, он зависит не только от массы тела, но и от распределения этой массы относительно оси вращения. Понимание параметра важно для инженера: от него зависит, сможет ли двигатель разогнать механизм в требуемое время, не перегреются ли обмотки при частых пусках и обеспечит ли система нужную точность позиционирования.
Физическая природа момента инерции в электроприводе
Момент инерции ($J$), мера инерционности тела при вращательном движении. Он показывает, насколько сильно тело сопротивляется изменению угловой скорости. В системе СИ единица измерения, килограмм-метр в квадрате ($\text{кг} \cdot \text{м}^2$).
В технической документации, особенно в устаревших каталогах и отечественной нормативной базе, часто встречается величина $GD^2$, называемая «эффектом маховика» или моментом инерции, выраженным через вес. Для перевода в систему СИ используется формула:
| Величина | Обозначение | Единица измерения | Примечание |
|---|---|---|---|
| Момент инерции (SI) | $J$ | $\text{кг} \cdot \text{м}^2$ | Основная величина для расчетов динамики |
| Эффект маховика | $GD^2$ | $\text{Н} \cdot \text{м}^2$ | Устаревшая величина, часто встречается в ГОСТ |
| Момент силы | $M$ | $\text{Н} \cdot \text{м}$ | Крутящий момент на валу |
Связь между величинами:
где $g \approx 9,81 \, \text{м/с}^2$, ускорение свободного падения. $GD^2$ зависит от веса, $J$, от массы. В формулах динамики единицы измерения необходимо соблюдать строго.
Расчет и приведение моментов инерции
При проектировании привода учитывают суммарный момент инерции всей вращающейся системы. В реальных механизмах часто используются редукторы, меняющие скорость между двигателем и рабочей машиной. Для корректного расчета двигателя момент инерции нагрузки приводят к валу двигателя.
Базовые формулы для типовых деталей
Момент инерции однородного тела относительно оси симметрии, сумма произведений масс элементарных частиц на квадрат их расстояния до оси. Для стандартных геометрических форм есть готовые формулы:
| Геометрическая форма | Формула для $J$ | Параметры |
|---|---|---|
| Сплошной цилиндр (вал, барабан) | $J = \frac{1}{2} m R^2$ | $m$, масса, $R$, радиус |
| Полый цилиндр (шестерня, кольцо) | $J = \frac{1}{2} m (R_1^2 + R_2^2)$ | $R_1, R_2$, внутренний и внешний радиусы |
| Тонкий стержень (ось через центр) | $J = \frac{1}{12} m L^2$ | $L$, длина стержня |
| Тонкий стержень (ось через конец) | $J = \frac{1}{3} m L^2$ | $L$, длина стержня |
| Сплошной шар | $J = \frac{2}{5} m R^2$ | $R$, радиус шара |
Теорема Штейнера
Если ось вращения не проходит через центр масс тела — момент инерции увеличивается. По теореме Штейнера:
где $J_{cm}$, момент инерции относительно оси через центр масс, $m$, масса тела, $d$, расстояние между осями. Формула пригодится при расчете инерции эксцентриковых механизмов или кулачковых узлов.
Приведение момента инерции через редуктор
Ключевой этап расчета. Момент инерции нагрузки ($J_{нагр}$), вращающейся со скоростью $\omega_{нагр}$, приводят к валу двигателя ($J_{нагр.прив}$), вращающемуся со скоростью $\omega_{дв}$. Связь скоростей определяется передаточным числом редуктора $i$:
Приведенный момент инерции нагрузки:
где:
- $J_{нагр}$, момент инерции рабочей машины;
- $i$, передаточное число редуктора;
- $\eta$, КПД редуктора;
- $k$, показатель степени, зависящий от режима работы:
- $k = 1$ при разгоне (механизм потребляет энергию);
- $k = -1$ при торможении/рекуперации (механизм отдает энергию, КПД работает в обратную сторону, увеличивая приведенный момент).
Коэффициент согласования моментов инерции (Inertia Ratio)
Коэффициент согласования моментов инерции ($\beta$), отношение приведенного момента инерции нагрузки к моменту инерции ротора двигателя:
где $J_{ред}$, момент инерции шестерен редуктора, приведенный к валу двигателя. В большинстве случаев вклад редуктора невелик, но в высокоточных системах с тяжелыми шестернями его учитывают.
Значение $\beta$ напрямую влияет на жесткость механической системы и требования к частотному преобразователю (ПЧ) или сервоконтроллеру:
| Тип привода / Задача | Диапазон $\beta$ | Требования к системе |
|---|---|---|
| Прецизионные сервоприводы | 1, 5 | Высокая динамика, жесткое позиционирование, обязательна автонастройка |
| Приводы общего назначения (конвейеры, вентиляторы) | 5, 10 | Стандартное векторное управление, допустимы умеренные рывки |
| Тяжелые механизмы (прессов, мельницы) | 10, 30 | Требуются двигатели с высокой тепловой стойкостью, ПЧ с усиленным контролем тока |
| Экстремально высокие нагрузки (центрифуги, маховики) | > 30 | Часто требуются специальные решения: фазные роторы, маховики, активные тормоза |
Влияние инерции на выбор двигателя и ПЧ
Высокий момент инерции нагрузки создает специфические проблемы для электропривода. Разберем основные аспекты.
Динамика разгона и торможения
Уравнение движения электропривода:
где $M_{дв}$, электромагнитный момент двигателя, $M_{с}$, статический момент сопротивления, $J_{\Sigma}$, полный приведенный момент инерции. Время разгона $t_{р}$ до номинальной скорости $\omega_{ном}$ при постоянном моменте:
Увеличение $J_{нагр}$ линейно удлиняет время разгона. Если разгон критичен для производительности, либо увеличивают пусковой момент двигателя, либо берут редуктор с большим передаточным числом, это снизит приведенный момент в квадрате.
Тепловой режим и рекуперация
Кинетическая энергия вращающейся системы:
При торможении эту энергию нужно куда-то деть. В стандартных асинхронных двигателях без внешних тормозов энергия рассеивается в обмотках, что ведет к быстрому перегреву. Варианты решения:
- Тормозные резисторы — подключаются к промежуточной цепи ПЧ, отводят энергию в виде тепла.
- Синхронные двигатели с рекуперацией — возвращают энергию в сеть, требуют соответствующих ПЧ.
- Двигатели с повышенным классом изоляции и улучшенным охлаждением.
Точность позиционирования
В сервоприводах высокое значение $\beta$ снижает собственную частоту механического резонанса. Это ограничивает коэффициент усиления регулятора скорости и положения, делает систему «мягкой» и склонной к колебаниям (биениям) после остановки. Компенсируют алгоритмами фильтрации резонансов и наблюдателями состояния.
Сравнение типов электродвигателей по инерционным характеристикам
Разные типы двигателей имеют разный собственный момент инерции ротора ($J_{двиг}$) и по-разному работают с высокоинерционными нагрузками.
Асинхронные двигатели с короткозамкнутым ротором (АКР)
Имеют относительно низкий $J_{двиг}$ из-за массивного ротора. При высоких значениях $\beta$ требуют ПЧ для плавного пуска. Для частых циклов «пуск–торможение» без тормозных резисторов не рекомендуются, высок риск перегрева ротора.
Асинхронные двигатели с фазным ротором
Позволяют включать пусковые резисторы во внешнюю цепь ротора. Это значительно увеличивает пусковой момент и гасит кинетическую энергию прямо в роторе, снижая нагрузку на электросеть. Подходят для крановых механизмов и дробилок.
Серводвигатели (СИНПМ)
Легкий ротор с постоянными магнитами дает низкий $J_{двиг}$ и высокую динамику. Зато они чувствительны к перенагрузкам по моменту. Работа с $\beta > 5–10$ возможна только при наличии мощных алгоритмов компенсации инерции в контроллере.
Синхронные двигатели с поверхностными магнитами (SPM)
Высокая перегрузочная способность. Часто применяются в приводах с постоянным быстродействием, где инерция нагрузки компенсируется жесткой механической связью или редуктором.
Практический пример расчета привода
Выбор электродвигателя для привода барабана конвейера.
Исходные данные:
- Момент инерции барабана с грузом: $J_{нагр} = 12 \, \text{кг} \cdot \text{м}^2$.
- Передаточное число редуктора: $i = 40$.
- КПД редуктора: $\eta = 0,85$.
- Требуемая скорость барабана: $n_{нагр} = 30 \, \text{об/мин}$.
- Время разгона: $t = 3 \, \text{с}$.
- Статический момент сопротивления на барабане: $M_{с.нагр} = 200 \, \text{Н} \cdot \text{м}$.
Расчет:
- Приведенный момент инерции нагрузки:J_{нагр.прив} = \frac{12}{40^2} = \frac{12}{1600} = 0,0075 \, \text{кг} \cdot \text{м}^2
- Угловая скорость двигателя:n_{дв} = 30 \cdot 40 = 1200 \, \text{об/мин} \Rightarrow \omega_{дв} = \frac{2\pi \cdot 1200}{60} \approx 125,66 \, \text{рад/с}
- Динамический момент на валу двигателя:M_{дин} = J_{нагр.прив} \cdot \frac{\omega_{дв}}{t} = 0,0075 \cdot \frac{125,66}{3} \approx 0,314 \, \text{Н} \cdot \text{м}
- Статический момент на валу двигателя:M_{с.дв} = \frac{M_{с.нагр}}{i \cdot \eta} = \frac{200}{40 \cdot 0,85} \approx 5,88 \, \text{Н} \cdot \text{м}
- Требуемый пусковой момент двигателя:M_{пуск} = M_{с.дв} + M_{дин} = 5,88 + 0,314 \approx 6,2 \, \text{Н} \cdot \text{м}
Выбираем стандартный асинхронный двигатель мощностью 0,75 кВт (момент около 4,8 Н·м при 1500 об/мин) с ПЧ. Поскольку $M_{пуск} > M_{ном}$, нужен ПЧ с возможностью кратковременной перегрузки (обычно 150–200% в течение 1–2 секунд). Коэффициент $\beta$ окажется очень мал (так как $J_{двиг}$ для малых двигателей ~0,001–0,002), что говорит о высокой управляемости системы, но требует настройки ПЧ на ограничение тока.
- Инерция нагрузки уменьшается в квадрате передаточного числа редуктора.
- При торможении учитывайте обратное влияние КПД редуктора.
- Для высоких $\beta$ выбирайте двигатели с учетом теплового режима и используйте тормозные резисторы.
- Сервоприводы требуют $\beta < 5$ для обеспечения жесткости и точности.
Оптимизация системы при высоких инерционных нагрузках
Если расчеты показывают неприемлемо высокое значение $\beta$ или слишком большие времена разгона, применяют следующие инженерные решения:
- Изменение передаточного числа: Увеличение $i$ снижает приведенный момент инерции нагрузки, но увеличивает требуемый момент двигателя. Есть оптимум, при котором суммарные потери и габариты минимальны.
- Маховики: В установках с циклической нагрузкой (прессовые линии) маховик накапливает энергию в периоды низкой нагрузки и отдает её в пиковые моменты, сглаживая потребление от сети.
- S-образные профили разгона: В ПЧ и сервоприводах плавное нарастание ускорения (jerk control) снижает пиковые инерционные нагрузки на механику и токовые броски.
- Активная компенсация инерции: В современных сервоприводах алгоритмы Feed-Forward позволяют контроллеру заранее подавать ток, компенсирующий инерцию, повышая жесткость системы без роста коэффициента усиления.
Часто задаваемые вопросы
Как перевести GD² в J?
Используйте формулу $J = GD^2 / (4g)$, где $g = 9,81$. Например, если $GD^2 = 100 \, \text{Н} \cdot \text{м}^2$, то $J \approx 100 / 39,24 \approx 2,55 \, \text{кг} \cdot \text{м}^2$.
Можно ли использовать обычный асинхронный двигатель для центрифуги?
Центрифуги имеют очень высокую инерцию. Обычный двигатель с короткозамкнутым ротором может не справиться с торможением. Лучше взять двигатель с фазным ротором или асинхронный двигатель с ПЧ и внешним тормозным резистором для отвода кинетической энергии.
Влияет ли момент инерции ротора двигателя на выбор ПЧ?
Да, косвенно. Большой $J_{двиг}$ (как у крупных двигателей) добавляется к общей инерции системы и удлиняет разгон. Но для ПЧ важнее отношение $\beta$. Если $\beta$ велико, ПЧ должен иметь достаточную мощность по току для пускового момента и функцию рекуперации.



