


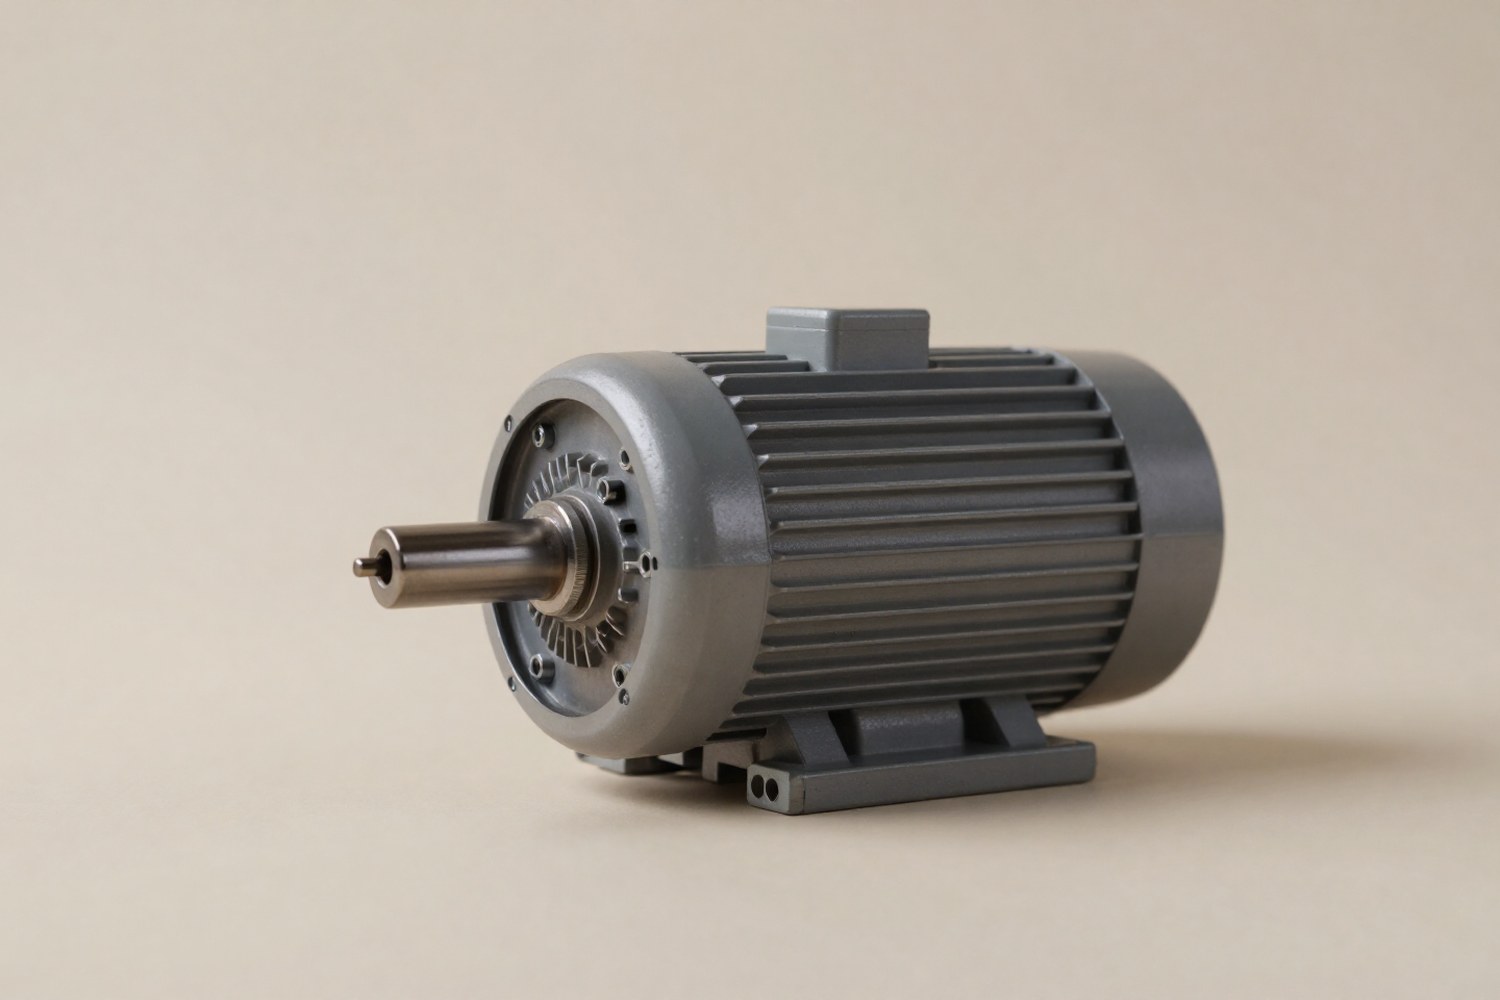
Электродвигатель — это электромагнитная машина, преобразующая электрическую энергию в механическую работу. В отличие от тепловых двигателей, опирающихся на химическое топливо, электромашинные приводы используют фундаментальные законы электромагнетизма. Понимание этих принципов необходимо для правильного выбора типа привода, расчета нагрузок и оценки энергоэффективности в промышленных системах.
Физические основы преобразования энергии
В основе работы любого электродвигателя лежит взаимодействие электрического тока и магнитного поля. Процесс можно разделить на несколько ключевых физических явлений:
- Сила Ампера. На проводник с током, помещенный в магнитное поле, действует механическая сила. Именно эта сила создает первичное усилие.
- Сила Лоренца. На микроуровне сила Ампера является суммарным проявлением силы Лоренца, действующей на движущиеся заряды (электроны) внутри проводника.
- Электромагнитная индукция. Изменение магнитного потока в проводнике индуцирует электродвижущую силу (ЭДС). Это явление критически важно для асинхронных двигателей.
Закон Ампера
Описывает силу, действующую на прямой проводник.
- F — сила, Н
- B — магнитная индукция, Тл
- I — ток, А
- L — длина проводника, м
- α — угол между током и полем
Закон Фарадея
Описывает возникновение ЭДС при изменении магнитного потока.
- ε — ЭДС индукции, В
- N — число витков
- dΦ/dt — скорость изменения потока, Вб/с
Правило левой руки: Для определения направления силы Ампера используется правило левой руки. Если расположить левую руку так, чтобы линии магнитной индукции входили в ладонь, а четыре вытянутых пальца указывали направление тока, то отставленный большой палец покажет направление силы, действующей на проводник.
Взаимодействие магнитных полей статора и ротора: векторное представление сил.
Вращающий момент и его расчет
Для инженера важно понимать не только силу, но и вращающий момент (M), который непосредственно приводит в движение механизм. Момент является произведением силы Ампера на плечо рычага (радиус ротора r):
В более общем виде, через потокосцепление (Ψ) и ток якоря/ротора (I), электромагнитный момент описывается формулой:
Где Cm — конструктивная постоянная двигателя, зависящая от числа пазов, витков и полюсов. Эта формула показывает, что для увеличения момента необходимо либо усиливать магнитное поле (увеличивать Ψ), либо повышать ток в обмотках.
Классификация электродвигателей
Основной критерий классификации — тип питающего тока и способ возбуждения магнитного поля. Все двигатели делятся на машины постоянного тока (DC) и переменного тока (AC). В конструкции всегда присутствуют две основные части: статор (неподвижная часть, создающая магнитное поле) и ротор (вращающаяся часть, на которую передается момент).
Терминология: В двигателях постоянного тока вращающаяся часть традиционно называется якорем. Это связано с тем, что именно на якорь подается рабочее напряжение через коллектор. В двигателях переменного тока (AC) ротор обычно не имеет электрического контакта с внешней цепью (в асинхронных машинах с короткозамкнутым ротором), поэтому термин «якорь» там не используется для избежания путаницы с понятием обмотки возбуждения.
| Тип двигателя | Принцип возбуждения | Особенности конструкции |
|---|---|---|
| DC (постоянный ток) | Постоянные магниты или обмотки статора | Наличие коллекторно-щеточного узла или электронного коммутатора (BLDC) |
| AC Асинхронный | Вращающееся поле статора | Ротор с «беличьей клеткой» или фазными обмотками |
| AC Синхронный | Постоянные магниты или обмотки ротора | Ротор вращается синхронно с полем статора |
Принцип работы асинхронных двигателей
Асинхронные двигатели переменного тока (АСД) являются наиболее распространенными в промышленности благодаря своей простоте и надежности. Ключевая особенность — частота вращения ротора n всегда меньше частоты вращения магнитного поля статора ns.
Разница между этими скоростями называется скольжением (s). Скольжение необходимо для того, чтобы проводники ротора пересекали магнитные силовые линии статора. Если бы ротор вращался с той же скоростью, относительное движение прекратилось, ток в роторе исчез бы, и момент прекратил бы генерироваться.
Где ns — синхронная скорость (зависит от частоты сети f и числа пар полюсов p: n_s = \frac{60 \cdot f}{p}).
В момент пуска скольжение равно единице (100%), так как ротор неподвижен. По мере разгона скольжение уменьшается. Момент двигателя зависит от скольжения нелинейно. Эта зависимость описывается механической характеристикой (кривой М(s)).
Механическая характеристика асинхронного двигателя: зависимость момента M от скольжения s. Зона устойчивой работы — от s=0 до s=krit.
На графике видно, что при превышении критического скольжения момент резко падает, что может привести к остановке двигателя (пробуксовке). Для управления скоростью и пусковыми токами в промышленности широко применяются частотно-регулируемые приводы (ЧРП), которые меняют частоту f, изменяя тем самым синхронную скорость ns и сохраняя оптимальное соотношение напряжения и частоты.
Принцип работы синхронных и двигателей постоянного тока
Синхронные двигатели (АС)
В синхронных машинах ротор вращается строго синхронно с магнитным полем статора (s = 0). Магнитное поле ротора создается либо постоянными магнитами, либо обмоткой возбуждения, питаемой постоянным током через контактные кольца. Взаимодействие полюсов статора и ротора обеспечивает жесткую механическую характеристику и высокий коэффициент мощности. Такие двигатели часто применяются в приводах, требующих точного поддержания скорости, и в генераторах электростанций.
Двигатели постоянного тока (DC)
Классические двигатели постоянного тока используют механический коммутатор (коллектор) и щетки для переключения тока в обмотках якоря. Это позволяет всегда сохранять оптимальный угол между вектором магнитного поля статора и током в роторе, что обеспечивает высокий пусковой момент и удобное регулирование скорости путем изменения напряжения или тока возбуждения.
Современной альтернативой являются бесщеточные двигатели постоянного тока (BLDC). В них роль коммутатора выполняет электронная схема (инвертор), а магнитное поле создается постоянными магнитами на роторе. BLDC двигатели лишены износа щеток, имеют высокий КПД и точное управление, что делает их стандартом для прецизионных приводов, дронов и электромобилей. По своей физической природе BLDC является подвидом синхронных двигателей с постоянными магнитами (PMSM).
Схема коммутации фаз в BLDC двигателе: электронный инвертор заменяет механический коллектор.
Энергетический баланс и КПД
Эффективность электродвигателя определяется коэффициентом полезного действия (КПД, обозначается как η). КПД показывает, какая часть подведенной электрической энергии преобразуется в полезную механическую работу на валу.
Энергетический баланс описывается уравнением:
Потери в электродвигателе делятся на несколько категорий:
- Потери в меди (Pcu): Тепловые потери в обмотках статора и ротора из-за активного сопротивления проводников. Зависят от квадрата тока. Важно: при повышении температуры сопротивление меди растет, что увеличивает эти потери.
- Потери в стали (Pfe): Гистерезисные потери и потери на вихревые токи в магнитопроводе. Зависят от частоты перемагничивания и магнитной индукции. При использовании ЧРП с ШИМ-управлением эти потери могут возрастать из-за высших гармоник.
- Механические потери (Pmech): Трение в подшипниках и аэродинамические потери (вентиляция).
- Добавочные потери: Потери от высших гармоник магнитного поля и токов утечки.
| Тип двигателя | Класс IE (стандарт IEC 60034-30) | Типичный КПД (номинал) | Область применения |
|---|---|---|---|
| АСД (короткозамкнутый) | IE3 (High Efficiency) | 88% - 94% | Насосы, вентиляторы, конвейеры |
| АСД (короткозамкнутый) | IE4 (Super Premium) | 90% - 96% | Непрерывные процессы, энергоемкие системы |
| Синхронный (PMSM) | IE5 (Ultra Premium) | 94% - 97% | Высокоскоростные приводы, компрессоры |
| DC (коллекторный) | - | 75% - 85% | Регулируемые приводы, транспорт |
| BLDC | IE4 - IE5 | 85% - 95% | Сервоприводы, робототехника, HVAC |
Важно: КПД электродвигателя не является константой. При частичной загрузке (например, 50% от номинала) КПД обычно снижается, так как постоянные потери (в стали и механические) остаются неизменными, а полезная мощность падает. Максимальная эффективность достигается при нагрузке около 75-100% от номинала.
Сравнительная характеристика типов двигателей
Выбор типа электродвигателя зависит от требований к моменту, скорости, условиям эксплуатации и стоимости владения.
Асинхронные (АСД)
Плюсы: Простота конструкции, низкая стоимость, высокая надежность, не требуют частых ТО.
Минусы: Сложность точного регулирования скорости без частотного преобразователя, высокий пусковой ток.
Синхронные (PMSM/Reluctance)
Плюсы: Максимальный КПД, компактность, высокая перегрузочная способность.
Минусы: Высокая стоимость, сложность управления, риск «выпадения» из синхронизма при резких рывках.
DC и BLDC
Плюсы: Отличные динамические характеристики, простое или точное управление скоростью и моментом.
Минусы: Наличие щеток (в DC) ограничивает ресурс, высокая стоимость электронных драйверов.
Ключевые выводы
- Работа электродвигателя основана на силе Ампера и электромагнитной индукции.
- Асинхронные двигатели требуют скольжения для генерации момента, синхронные работают без него.
- КПД современных промышленных двигателей достигает 96% (класс IE4/IE5).
- Выбор типа привода (AC/DC) определяется требованиями к регулировке скорости и условиям среды.



