


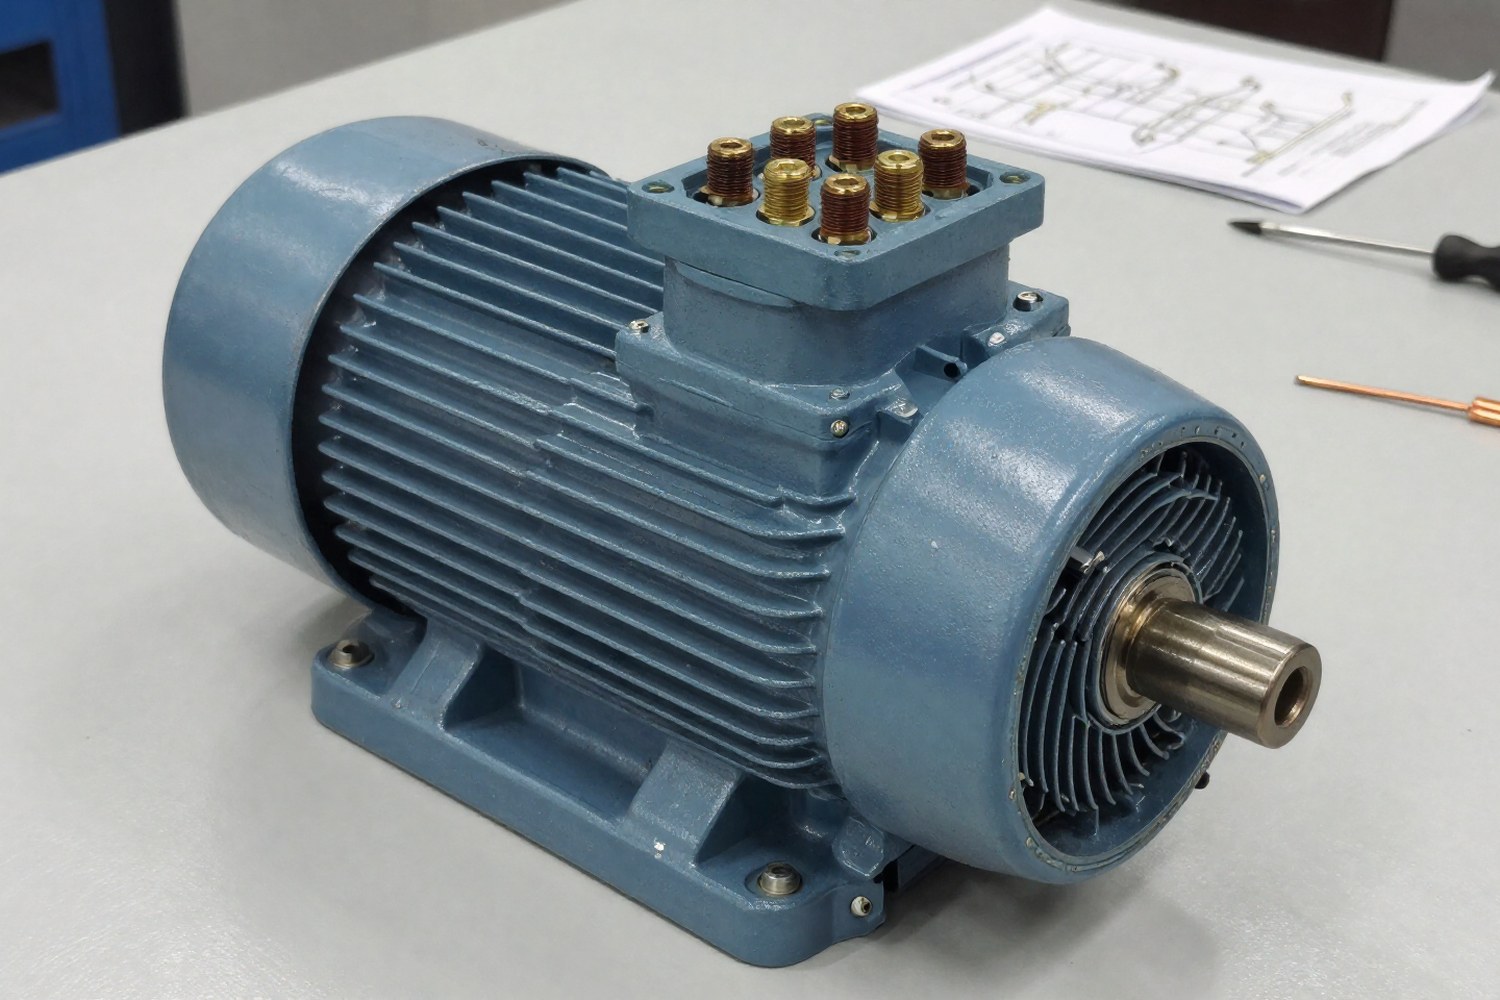
В основе работы любой электрической машины лежит взаимодействие электрического тока и магнитного поля. Независимо от типа, асинхронного, синхронного или постоянного тока, физическая суть процесса сводится к возникновению силы Ампера на проводниках с током, помещённых в магнитный поток. Эта сила порождает электромагнитный момент, который вращает вал.
Фундаментальные принципы электромагнитного преобразования
Преобразование энергии происходит в несколько этапов. Сначала электрическая энергия подается на обмотки, создавая магнитный поток. Затем взаимодействие потоков генерирует механический момент, и вращение ротора совершает полезную работу. Сила, действующая на проводник с током в магнитном поле, описывается законом Ампера:
Где:
- F — сила, действующая на проводник (Н);
- B — магнитная индукция (Тл);
- I — сила тока в проводнике (А);
- L — длина активного участка проводника (м);
- α — угол между вектором тока и вектором магнитной индукции.
Вращающий момент M на валу связан с механической мощностью Pмех и угловой скоростью ω так:
Здесь n, частота вращения вала (об/мин), ω, угловая скорость (рад/с). Момент также выражается через силу Ампера: M = F · r, где r, радиус ротора.
Важно: Часть потребляемой энергии рассеивается в виде тепла. Полная потребляемая мощность всегда больше полезной механической мощности на валу. Разница составляет сумму электрических, магнитных и механических потерь.
Асинхронные двигатели (АС)
Асинхронные двигатели, самый распространённый тип электромашин в промышленности. Их название обусловлено тем, что частота вращения ротора n не совпадает с частотой вращения вращающегося магнитного поля статора nс.
Принцип действия
При подаче трёхфазного напряжения на обмотки статора возникает вращающееся магнитное поле. Оно пересекает проводники ротора и индуцирует в них электродвижущую силу по закону электромагнитной индукции Фарадея. Замкнутые накоротко стержни ротора (в «беличьей клетке») пропускают токи, которые, взаимодействуя с полем статора, создают вращающий момент.
Ротор всегда «догоняет» поле статора, но никогда не достигает его скорости. Эта разница называется скольжением (s):
Где nс, синхронная частота вращения поля статора, n, фактическая частота вращения ротора. Скольжение обычно составляет 1–5% в номинальном режиме. Для плавного пуска мощных двигателей часто применяют частотно-регулируемый привод (ЧРП), который управляет частотой f и, следовательно, nс.
Энергетический баланс асинхронного двигателя
Энергетическая цепочка в асинхронном двигателе выглядит так:
- Потребляемая мощность (P1), активная мощность, забираемая из сети: P_1 = \sqrt{3} \cdot U_л \cdot I_л \cdot \cos\phi
Где Uл и Iл, линейные напряжение и ток, cos φ, коэффициент мощности.
Далее мощность распределяется на потери и передачу:
- Потери в меди статора (ΔPэ1): \Delta P_{э1} = 3 \cdot I_1^2 \cdot R_1.
- Потери в стали статора (ΔPст): гистерезис и вихревые токи в магнитопроводе.
- Электромагнитная мощность (Pэм), мощность, передаваемая через воздушный зазор к ротору: P_эм = P_1 - \Delta P_{э1} - \Delta P_{ст}
- Потери в меди ротора (ΔPэ2): пропорциональны скольжению. \Delta P_{э2} = s \cdot P_эм
- Механическая мощность (Pмех), полная мощность, преобразованная во вращение: P_{мех} = P_эм \cdot (1 - s)
- Полезная мощность на валу (P2), вычитаем механические потери (трение, вентиляция): P_2 = P_{мех} - \Delta P_{мех}
Итоговый КПД (η) определяется отношением полезной мощности к потребляемой:
Синхронные двигатели (СД)
В синхронных двигателях частота вращения ротора строго совпадает с частотой вращающегося магнитного поля статора (n = nс). Это достигается за счёт наличия собственного магнитного поля у ротора, создаваемого либо постоянными магнитами (СДПМ), либо обмоткой возбуждения с питанием постоянным током.
Принцип действия
Вращающееся поле статора «притягивает» магнитные полюса ротора. В отличие от асинхронного двигателя, здесь нет индукции токов в роторе для создания момента (в классической схеме с обмоткой возбуждения). Ротор жёстко «привязан» к полю статора и вращается с той же скоростью, независимо от нагрузки, в пределах критического момента.
Существует два основных типа:
- СД с обмоткой возбуждения: требует источника постоянного тока и скользящих контактов (контактных колец) или бесщеточного возбудителя. Не имеют пускового момента при прямом включении в сеть, поэтому требуют систем пуска, асинхронного пуска или ЧРП.
- СДПМ (PMSM): ротор содержит постоянные магниты (неодимовые и другие). Не требует питания для возбуждения, обладает более высоким КПД и упрощённым охлаждением ротора.
Энергетические процессы и момент
Электромагнитная мощность синхронного двигателя зависит от угла нагрузки, пространственного угла между векторами ЭДС ротора и напряжения статора, обозначаемого как θ:
Где:
- m — число фаз;
- U — фазное напряжение статора;
- E — ЭДС, наведённая полем ротора;
- Xс, синхронное индуктивное сопротивление;
- θ — угол нагрузки (магнитный момент пропорционален sin θ).
Особенность: Синхронные двигатели способны работать с cos φ = 1 или даже отдавать реактивную мощность в сеть (в режиме перевозбуждения). В таком случае они выступают в роли синхронных компенсаторов и улучшают коэффициент мощности всей подстанции.
BLDC (Бесщеточные двигатели)
BLDC (Brushless DC) часто рассматривают как подвид синхронных двигателей с постоянными магнитами (СДПМ). Главное отличие, форма электродвижущей силы и тип коммутации. В BLDC используется трапецидальная ЭДС и электронная коммутация через инвертор, что позволяет избежать механического износа щёток. Такие двигатели обеспечивают высокий КПД, характерный для СДПМ, но с более простой и дешёвой логикой управления по сравнению с PMSM, где ЭДС имеет синусоидальную форму.
Двигатели постоянного тока (ДПТ)
Двигатели постоянного тока исторически первыми получили широкое применение благодаря возможности плавного регулирования скорости в широком диапазоне и высокому пусковому моменту. Сегодня в промышленности их вытесняют частотно-регулируемые асинхронные приводы, однако ДПТ сохраняют ниши в крановых механизмах и точных приводах.
Конструкция и коммутация
Ключевое отличие ДПТ, наличие коллекторно-щеточного узла. Он обеспечивает механическую коммутацию тока в обмотках якоря, чтобы направление силы Ампера оставалось неизменным при вращении ротора. Это позволяет создавать постоянный вращающий момент.
Структура ДПТ:
- Статор (индуктор): создаёт основное магнитное поле (постоянными магнитами или обмоткой возбуждения).
- Ротор (якорь): вращающаяся часть с обмоткой, к которой подводится ток через коллектор.
Энергетические процессы в ДПТ
Электромагнитный момент ДПТ прямо пропорционален магнитному потоку и току якоря:
Где c, конструктивная постоянная двигателя, Φ, магнитный поток, Iя, ток якоря.
ЭДС, противодействующая приложенному напряжению (противо-ЭДС), определяется скоростью вращения:
Баланс напряжений на якоре:
Где Rя, сопротивление обмотки якоря, Rдоп, пусковое или реостатное сопротивление. Потери в меди якоря составляют \Delta P_{эя} = I_я^2 \cdot R_я.
Сравнительная таблица характеристик
| Параметр | Асинхронный (АС) | Синхронный (СД / СДПМ) | Постоянного тока (ДПТ) |
|---|---|---|---|
| Принцип создания момента | Электромагнитная индукция (скольжение) | Взаимодействие полей (синхронность) | Сила Ампера (коммутация токов) |
| КПД (номинальный) | 85–96% | 90–98% | 75–92% (для малых мощностей) |
| Коэффициент мощности (cos φ) | 0.75–0.9 (зависит от нагрузки) | 0.95–1.0 (регулируется) | Зависит от схемы питания (выпрямителя) |
| Регулирование скорости | Частотный преобразователь (широкий диапазон) | Частотный преобразователь (жесткая синхронность) | Изменение напряжения якоря или потока (отличное) |
| Пусковой момент | Средний (до 2.0–2.5 Mном) | Низкий/Средний (до 2.0 Mном) | Высокий (до 4.0 Mном и выше) |
| Надёжность и обслуживание | Высокая (нет щёток) | Высокая (СДПМ), средняя (СД с кольцами) | Низкая (износ щёток и коллектора) |
Итог: Асинхронные двигатели доминируют благодаря простоте и надёжности. Синхронные машины (особенно СДПМ и BLDC) выигрывают в эффективности и компактности, это критично для электроприводов с высокими требованиями. ДПТ сохраняют нишу там, где требуется точное управление моментом и скоростью без сложных инверторов.
Потери и оценка эффективности
При подборе двигателя нужно учитывать не только номинальную мощность, но и профиль потерь. Эффективность снижается при работе на частичных нагрузках, особенно у асинхронных двигателей, где реактивная составляющая тока остаётся высокой.
Основные группы потерь:
- Потери в меди (Pcu): пропорциональны квадрату тока (I^2 R) и зависят от нагрузки.
- Потери в стали (Pcore): зависят от магнитной индукции и частоты. Почти постоянны при неизменном напряжении.
- Механические потери (Pmech): трение подшипников и вентиляция, зависят от скорости вращения.
- Дополнительные потери (Padd): высшие гармоники, неравномерность распределения тока.
Общая формула баланса мощностей для любой электрической машины:
Выбор двигателя с запасом по мощности часто приводит к снижению общего КПД системы из-за работы в зоне низких нагрузок. Современные стандарты эффективности (IE1, IE2, IE3, IE4) регламентируют минимальные значения КПД для различных типов двигателей.



