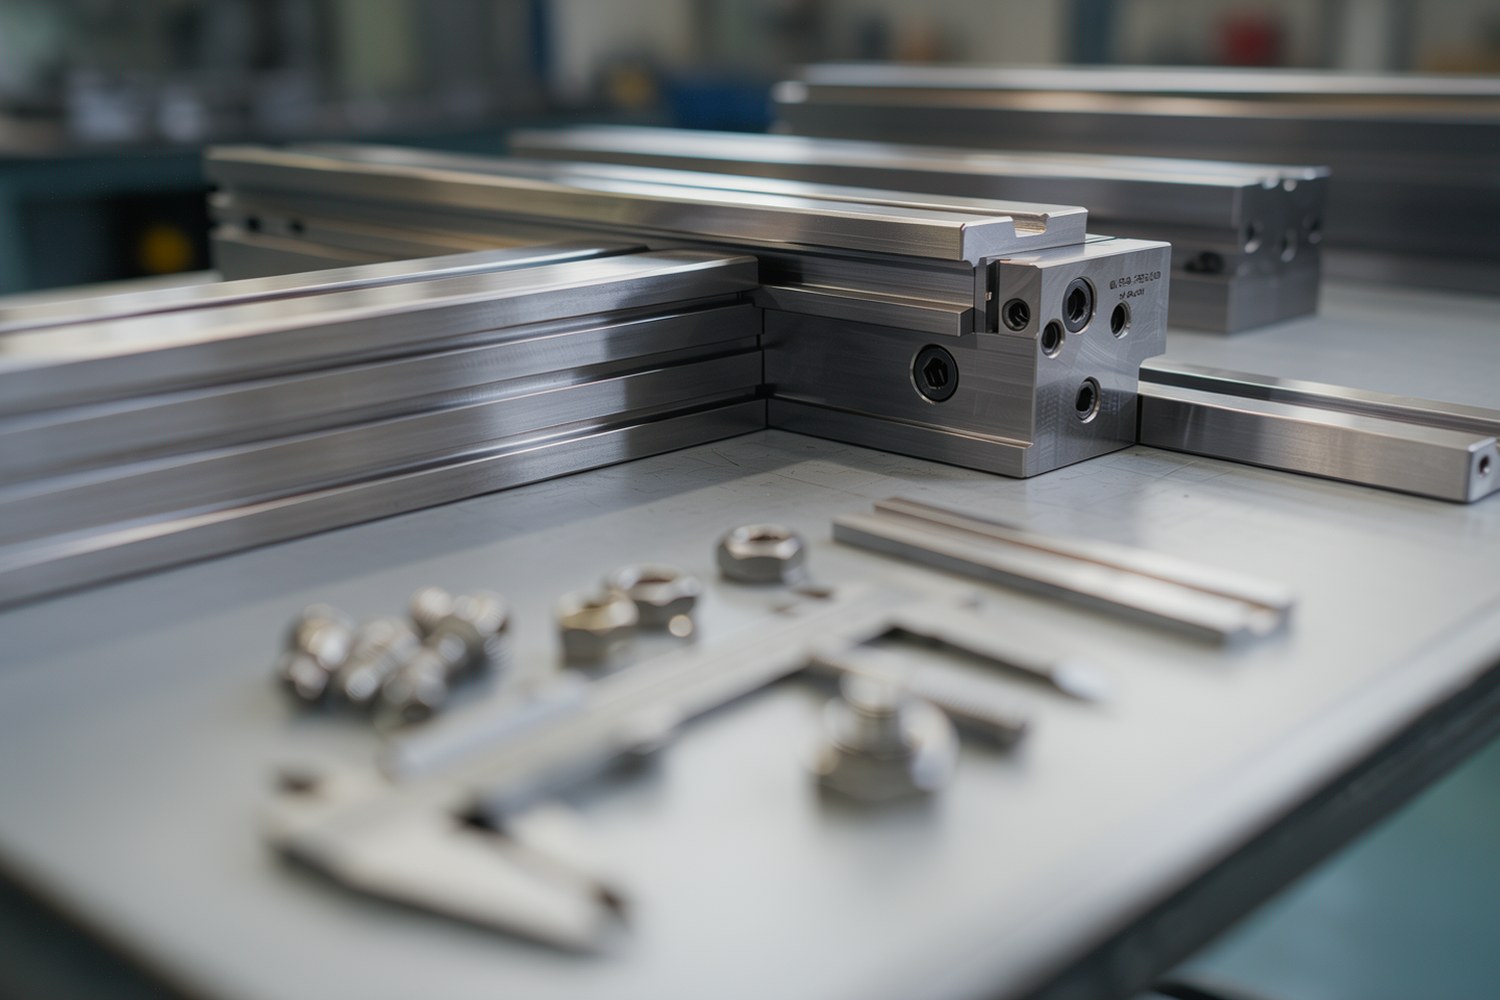
Линейные направляющие (рельсовые направляющие) и каретки являются ключевыми компонентами в современных механизмах, станках с ЧПУ и робототехнике. Они обеспечивают точное перемещение подвижных частей с минимальным трением. Однако при достижении крайних положений оси возникает кинетическая энергия, которую необходимо безопасно погасить, чтобы избежать деформации профиля, разрушения подшипников качения или травмы персонала.
Для решения этой задачи применяются два типа компонентов: стопоры (механические, пневматические, электромагнитные) для жёсткой фиксации положения и демпферы (гидравлические, пневматические, эластомерные) для плавного торможения. Выбор между ними зависит от массы нагрузки, скорости перемещения, частоты циклов и требований к точности позиционирования.
 LUBE LHL-X100-7, 700 мл
5 950 ₽ Без НДС
 KLUBER Altemp Q NB 50, 750 г
18 950 ₽ Без НДС
 KLUBER Isoflex NBU 15, 400 г
8 950 ₽ Без НДС
 Molykote G-Rapid Plus, 400 мл
3 850 ₽ Без НДС
 Цепное масло OKS 310 ISO VG: 150, 1 л
0 ₽ Без НДС
 HALS Klueber S88 Plus HCG-00-7, 0.7 л
12 950 ₽ Без НДС
Физика процесса и принципы работы
Стопор и демпфер решают разные задачи. Стопор выполняет функцию кинематического упора, предотвращая дальнейшее перемещение каретки. Демпфер преобразует кинетическую энергию движения в тепловую энергию (в гидравлике) или энергию упругой деформации (в эластомерах), обеспечивая плавное снижение скорости до нуля.
Основой для расчета является закон сохранения энергии. Кинетическая энергия движущейся массы должна быть полностью поглощена демпфером или упругой системой стопора. Если энергия удара превышает допустимые значения для компонентов направляющей, возникает ударная нагрузка, приводящая к микротрещинам в металле и ускоренному износу.
Где Eкин — кинетическая энергия (Дж), m — масса подвижных элементов (кг), v — скорость в момент контакта (м/с).
Классификация и сравнение типов
Стопоры для линейных направляющих
Стопоры делятся на устройства постоянного действия (механические упоры) и управляемые (пневматические, электромагнитные). Управляемые стопоры позволяют каретке проходить через точку фиксации, активируясь только по команде контроллера или датчика положения. Для электромагнитных стопоров важно учитывать суммарное время: отклик контроллера + время срабатывания соленоида.
| Тип стопора | Точность фиксации | Усилие удержания | Скорость срабатывания | Стоимость владения |
|---|---|---|---|---|
| Механический (пружинный/кулачковый) | Высокая (±2–5 мкм) | Высокое | Мгновенная (зависит от скорости) | Низкая (нет расходников) |
| Пневматический | Средняя (±10–20 мкм) | Среднее/Высокое | Высокая (десятки мс) | Средняя (затраты на сжатый воздух) |
| Электромагнитный | Высокая | Среднее | Очень высокая (единицы мс) | Высокая (электроэнергия, электроника) |
Демпферы для линейных направляющих
Выбор типа демпфера критичен для ресурса системы. Гидравлические демпферы обеспечивают наилучшее гашение энергии, но требуют температурной коррекции. Пневматические демпферы просты в обслуживании, но имеют меньшую энергоёмкость. Эластомерные демпферы (полиуретан, резина) дешевы, но быстро деградируют при высоких энергиях удара.
| Тип демпфера | Энергоёмкость | Макс. скорость удара | Температурная стабильность | Обслуживание |
|---|---|---|---|---|
| Гидравлический | Высокая | До 5.0 м/с | Средняя (зависит от вязкости масла) | Минимальное (герметичный) |
| Пневматический | Низкая/Средняя | До 2.0 м/с | Высокая | Минимальное |
| Эластомерный | Низкая | До 1.5 м/с | Низкая (деградация со временем) | Замена при износе |
Методика расчета и подбора
Подбор компонентов начинается с определения максимальных нагрузок. Расчет должен включать коэффициенты запаса прочности, так как реальные условия эксплуатации (вибрация, перегрузки, износ) всегда хуже расчетных.
Расчет требуемой энергоёмкости демпфера
Требуемая энергоёмкость демпфера Eдемп должна превышать кинетическую энергию системы с учетом коэффициента запаса ke:
Рекомендуемые значения ke:
- 1.3–1.5 — для горизонтальных осей с низкой частотой циклов и стабильной нагрузкой.
- 1.5–2.0 — для вертикальных осей, осей с переменной массой или высокой частотой циклов.
- до 3.0 — для аварийных остановов или систем с потенциальными перегрузками.
Расчет удерживающего усилия стопора
Стопор должен выдерживать сумму всех сил, действующих на каретку в точке фиксации:
Где ks — коэффициент запаса (обычно 1.2–1.5), Fинерц — сила инерции при торможении приводом, Fвнеш — технологические нагрузки (резание, прессование), Fграв — проекция силы тяжести на ось движения.
Расчет по частоте работы (теплорассеивание)
Энергоёмкость — это не только Дж, но и мощность рассеивания (Вт). Если демпфер срабатывает часто, накопленное тепло не успевает рассеиваться в окружающую среду, что приводит к перегреву и потере демпфирующих свойств. Требуемая мощность рассеивания Pдемп:
Где f — частота циклов (циклов/с или Гц). Если расчетная мощность превышает паспортную мощность демпфера, необходимо выбрать модель с большей площадью теплоотвода или снизить частоту циклов.
Влияние условий эксплуатации
Температурная коррекция гидравлических демпферов
Вязкость гидравлической жидкости в демпферах напрямую зависит от температуры. При низких температурах жидкость густеет, что увеличивает демпфирующее усилие и может привести к ударному характеру остановки. При высоких температурах жидкость разжижается, снижая энергоёмкость демпфера. Производители обычно предоставляют графики коррекции, где при температуре выше 60°C или ниже 5°C требуется выбор демпфера с запасом по энергоёмкости на 20–40%.
Требования к чистоте и среде
Пневматические демпферы критичны к отсутствию влаги, масла и крупной пыли в сжатом воздухе. Попадание влаги приводит к коррозии цилиндра и изменению характеристик сжатия газа. Рекомендуется установка фильтров грубой и тонкой очистки перед входом в демпфер. Гидравлические демпферы герметичны, но требуют защиты от абразивной пыли, которая может повредить уплотнения поршня. Для агрессивных сред (химическая промышленность, пищевое производство) требуются модели с покрытием из нержавеющей стали или пластиковыми вставками. Механические стопоры чувствительны к попаданию стружки и абразива в зону контакта упора. Требуется защита направляющих гофрами или щитками.
Требования к монтажу и настройке
Неправильный монтаж является причиной №1 выхода демпферов и стопоров из строя. Даже самый мощный демпфер не справится, если он установлен с перекосом. Соблюдайте соосность при монтаже.
| Параметр | Требование | Последствия нарушения |
|---|---|---|
| Соосность | Ось демпфера/стопора должна совпадать с осью движения каретки с допуском не более 0.5 мм | Боковая нагрузка на шток, изгиб, заклинивание, быстрый износ уплотнений |
| Жесткость крепления | Площадка крепления должна быть жесткой и не иметь люфтов | Поглощение энергии конструкцией станка вместо демпфера, снижение эффективности |
| Момент затяжки | Соблюдать рекомендации производителя (обычно 5–15 Н·м в зависимости от размера) | Откручивание от вибрации или разрушение резьбы в алюминиевом профиле |
| Параллельность | Плоскость контакта каретки с демпфером должна быть перпендикулярна оси хода | Неравномерное распределение нагрузки, перекос каретки на направляющей |
Практические примеры расчета
Пример 1: Горизонтальная ось (станок с ЧПУ)
Исходные данные: Масса каретки с нагрузкой m = 50 кг. Максимальная скорость v = 2 м/с. Частота циклов f = 10 циклов/мин. Коэффициент запаса ke = 1.5.
Вычисления:
- Кинетическая энергия: Eкин = \frac{50 \cdot 2^2}{2} = 100 \text{ Дж}
- Требуемая энергоёмкость: Eдемп = 1.5 \cdot 100 = 150 \text{ Дж}
- Мощность рассеивания: P = 150 \cdot \frac{10}{60} = 25 \text{ Вт}
Вывод: Необходимо выбрать демпфер с энергоёмкостью не менее 150 Дж и мощностью рассеивания не менее 25 Вт. При этом следует проверить максимальную скорость удара (обычно до 2–3 м/с для гидравлики) и максимальную ударную нагрузку.
Пример 2: Вертикальная ось (портальный робот)
Исходные данные: Масса m = 100 кг. Скорость v = 1 м/с. Демпфер работает при опускании груза (сила тяжести помогает движению). ke = 1.5.
Вычисления:
При опускании груза полная энергия удара складывается из кинетической и потенциальной, если демпфер срабатывает в нижней точке хода с жестким ограничением. Однако, если мы рассматриваем только гашение кинетической энергии при резком торможении привода:
- Eкин = \frac{100 \cdot 1^2}{2} = 50 \text{ Дж}
- Eдемп = 1.5 \cdot 50 = 75 \text{ Дж}
Если же срабатывает аварийный стопор, удерживающее усилие должно компенсировать вес груза: F_{грав} = 100 \cdot 9.81 = 981 \text{ Н}. Стопор должен иметь усилие удержания с запасом, например, 1.5 кН.
Обслуживание и диагностика
Регулярная проверка состояния стопоров и демпферов позволяет предотвратить аварийные остановки. Чек-лист технического обслуживания включает визуальный осмотр на отсутствие утечек жидкости (для гидравлики), повреждений штока, коррозии. Периодически требуется подтяжка крепежных болтов, так как вибрация приводит к их ослаблению. Необходимо оценивать работу устройств на отсутствие посторонних шумов при срабатывании. Гидравлический демпфер должен работать плавно, без рывков. Пневматический — без характерного свиста утечки воздуха. При появлении следов масла или воздуха вокруг штока требуется замена демпфера или ремонтного комплекта.
Краткие выводы: Выбор стопоров и демпферов для линейных направляющих базируется на расчете кинетической энергии и удерживающих усилий с обязательным применением коэффициентов запаса. Гидравлические демпферы эффективны для тяжелых нагрузок, но требуют температурного контроля и расчета мощности рассеивания. Пневматические решения подходят для чистых и легких систем. Критически важно соблюдение соосности при монтаже для предотвращения боковых нагрузок на шток.