


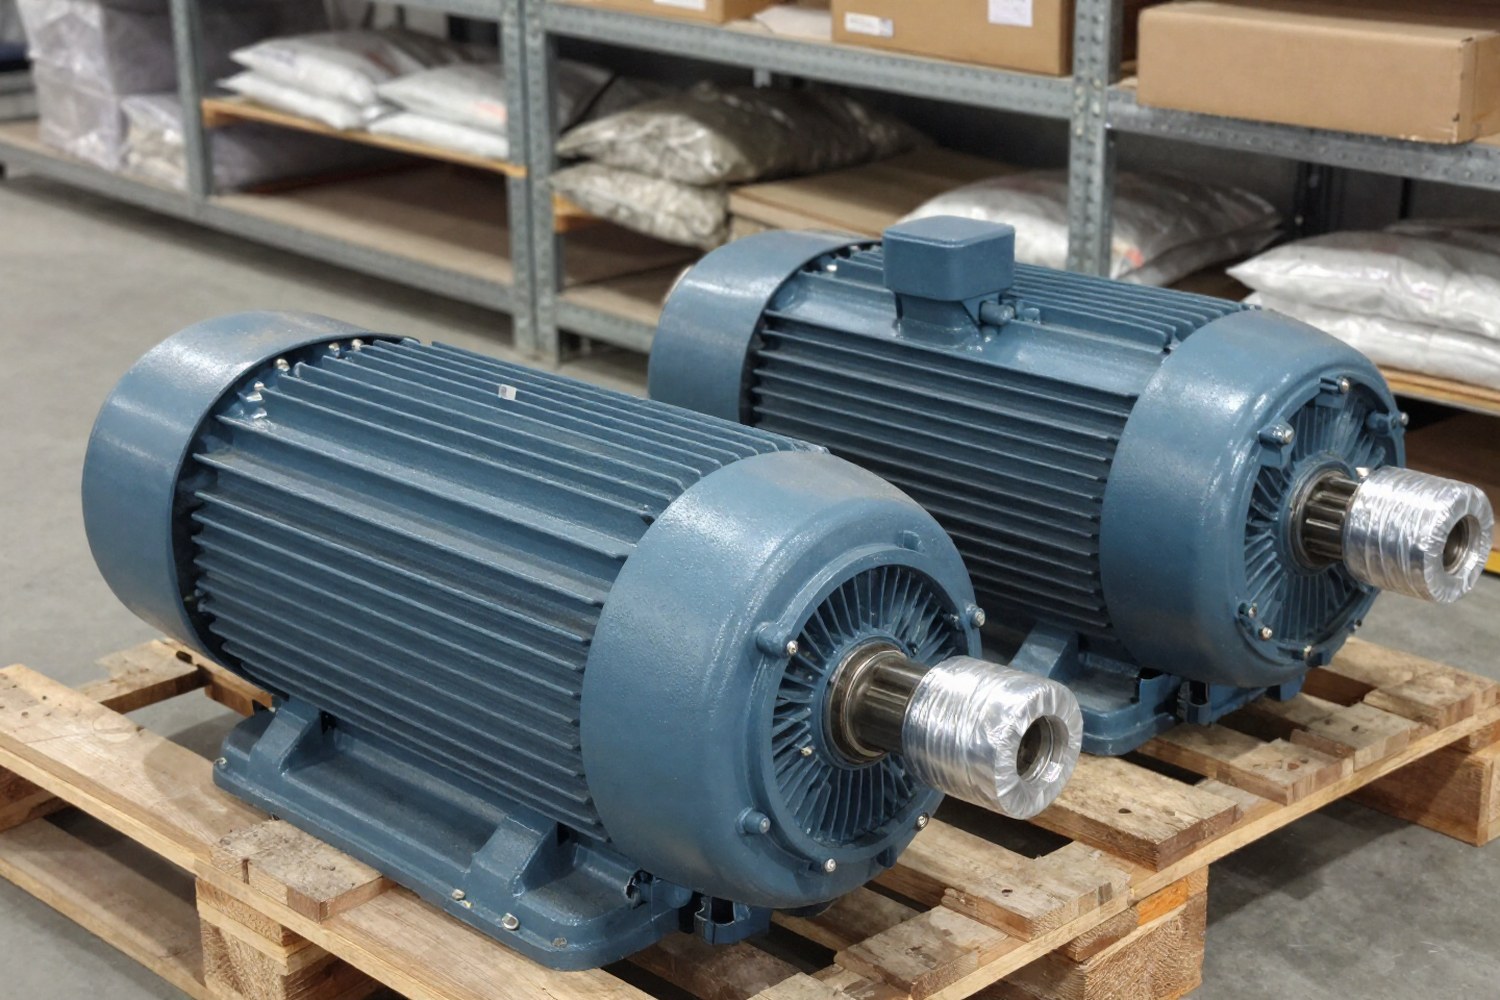
Векторное управление асинхронными двигателями, также известное как полеориентированное управление (FOC, Field Oriented Control), представляет собой метод регулирования, при котором переменные двигателя рассматриваются как векторы. По сравнению со скалярным методом, управляющим только амплитудой и частотой напряжения, FOC контролирует фазу вектора тока, позволяя независимо регулировать магнитный поток и крутящий момент.
Этот подход позволил асинхронным двигателям занять нишу высокодинамичных приводов, ранее доступную только двигателям постоянного тока с независимым возбуждением. Метод обеспечивает точное позиционирование, плавное регулирование скорости от нулевой и высокую энергоэффективность.
Принцип полеориентированного управления (FOC)
Суть векторного управления заключается в создании вращающейся системы координат, жёстко связанной с вектором потокосцепления ротора. Принцип, предложенный Феликсом Блашке в 1970-х годах, позволяет развязать каналы управления, как в двигателе постоянного тока, где ток якоря создаёт момент, а ток возбуждения формирует поток.
В системе координат $dq$, где ось $d$ ориентирована вдоль вектора потокосцепления ротора ($\psi_r$), ток статора раскладывается на две независимые компоненты:
- $i_{sd}$ (ось d): отвечает за магнитный поток (намагничивание). Эта компонента определяет величину потока ротора.
- $i_{sq}$ (ось q): создаёт электромагнитный момент. Именно эта компонента пропорциональна крутящему моменту при фиксированном потоке.
Ключевое преимущество: При правильной ориентации системы координат электромагнитный момент пропорционален только току $i_{sq}$ при постоянном потоке $\psi_{rd}$. Момент управляется так же быстро и точно, как ток в двигателе постоянного тока.
Математическая модель в системе dq
Для синтеза регуляторов нужно перейти от трёхфазных уравнений к двухфазным вращающимся. Исходная математическая модель асинхронного двигателя в трёхфазной системе координат $abc$ описывается системой дифференциальных уравнений, учитывающих взаимную индуктивность обмоток.
Уравнения напряжения обмоток статора и ротора в общем виде:
где $\omega_r$ — угловая скорость ротора. Потокосцепления связаны с токами через матрицы индуктивностей. Решение этой системы в реальном времени требует значительных вычислительных ресурсов, поскольку параметры зависят от угла поворота ротора.
Электромагнитный момент
В системе координат $dq$, ориентированной по потоку ротора ($\psi_{rq} = 0$), выражение для момента упрощается:
где $p$ — число пар полюсов (не путать с общим числом полюсов), $L_m$ — взаимная индуктивность, $L_r$ — индуктивность ротора. Константа $C_M$ зависит от параметров двигателя. Момент линейно зависит от тока $i_{sq}$ при фиксированном потоке $\psi_{rd}$.
Уравнения напряжения статора
Уравнения напряжения в системе $dq$ содержат слагаемые перекрёстной связи, возникающие из-за вращения системы координат:
где:
- $\sigma = 1 - \frac{L_m^2}{L_s L_r}$ — коэффициент рассеяния;
- $\omega_e = \omega_r + \omega_{sl}$ — угловая скорость вращающейся системы координат (скорость вращения поля).
Слагаемые $-\omega_e \sigma L_s i_{sq}$ и $+\omega_e \sigma L_s i_{sd}$ — это ЭДС, возникающие при вращении системы координат. Для независимого регулирования токов $i_{sd}$ и $i_{sq}$ их нужно компенсировать в законе управления.
Преобразования координат: от abc к dq
Алгоритм FOC опирается на последовательное преобразование переменных. Процесс включает два основных этапа: преобразование Кларка и преобразование Парка.
1. Преобразование Кларка (abc → αβ)
Переводит трёхфазные переменные статора ($i_a, i_b, i_c$) в двухфазную неподвижную систему координат ($\alpha, \beta$). Устраняется зависимость от третьей фазы (при симметрии $i_a + i_b + i_c = 0$) и упрощается геометрическая интерпретация векторов.
Примечание: Коэффициент $2/3$ обеспечивает согласование амплитуд (amplitude-invariant transformation). Амплитуда вектора в системе $\alpha\beta$ равна амплитуде фазного вектора в системе $abc$. Это важно для корректного масштабирования сигналов в контурах регулирования.
2. Преобразование Парка (αβ → dq)
Переводит переменные из неподвижной системы $\alpha\beta$ во вращающуюся систему $dq$. Угол поворота $\theta$ выбирают равным углу вектора потокосцепления ротора $\theta_{\psi_r}$. В установившемся режиме переменные в $dq$ становятся постоянными, что позволяет использовать классические ПИД-регуляторы без пульсаций.
Ориентация и скорость скольжения
Необходимо непрерывное вычисление угла $\theta_{\psi_r}$. Он интегрируется из скорости вращения системы координат $\omega_e$:
Скорость скольжения $\omega_{sl}$ определяется из уравнений потокосцепления ротора:
где $T_r = L_r / R_r$ — электромагнитная постоянная времени ротора. Формула показывает прямую зависимость скорости скольжения от тока момента $i_{sq}$ и обратную зависимость от потока.
Важно для реализации: При низких скоростях или малой нагрузке потокосцепление $\psi_{rd}$ может стремиться к нулю, что приводит к делению на ноль в формуле скорости скольжения. В программной реализации нужно применять ограничение (clamping) или фильтрацию $\omega_{sl}$, а также защищаться от деления на ноль.
Сравнение методов управления: FOC vs Скалярное vs DTC
Выбор метода управления зависит от требований к динамике, стоимости оборудования и сложности реализации. Ниже приведено сравнение трёх основных подходов.
| Критерий | Скалярное управление (U/f) | Векторное управление (FOC) | Прямое управление моментом (DTC) |
|---|---|---|---|
| Динамика момента | Низкая (секунды) | Высокая (миллисекунды) | Очень высокая (микросекунды) |
| Точность на низких скоростях | Низкая (зависит от скольжения) | Высокая (включая нулевую скорость) | Средняя (пульсации момента) |
| Сложность реализации | Низкая | Средняя/Высокая (требуется DSP) | Высокая (быстрые прерывания) |
| Фиксированная частота ШИМ | Да | Да | Нет (переменная частота коммутации)1 |
| Область применения | Вентиляторы, насосы, конвейеры | Станки, роботы, лифты, приводы | Краны, тяговые приводы, где важна мгновенная реакция |
1 Классический гистерезисный DTC не имеет фиксированной частоты, однако современные реализации (SVM-DTC) используют фиксированную частоту ШИМ.
Практическая реализация и настройка
Архитектура системы векторного управления имеет каскадную структуру. Внешний контур регулирует скорость (или позицию), его выход служит заданием для внутреннего контура тока. Внутренний контур тока — самый быстрый — работает с фиксированным периодом дискретизации.
Синтез регуляторов тока
Для компенсации перекрёстных связей и инерционности цепи статора регуляторы тока строят как следящие системы первого порядка. Закон управления для оси q (для оси d аналогично):
Первые два слагаемых — ПИД-регулятор, третье и четвёртое — компенсация ЭДС потока и перекрёстной связи. При верной компенсации объект управления ведёт себя как линейный и не зависит от других каналов.
Типичные ошибки настройки ПИД-регуляторов
Нестабильность привода часто связана с неверной настройкой внутренних контуров. Основные проблемы:
- Слишком высокий коэффициент $K_p$ тока: вызывает высокочастотные колебания тока и шум двигателя. Ток должен следовать за заданием быстро, но без перерегулирования.
- Недостаточная компенсация перекрёстных связей: если слагаемые $\omega_e \sigma L_s i_{sq}$ не вычитаются из задания напряжения, изменение тока момента влияет на ток потока и наоборот. Система раскачивается при резких изменениях нагрузки.
- Низкая частота дискретизации: контур тока должен работать с частотой в 10–20 раз выше полосы пропускания системы. На современных DSP это обычно 10–20 кГц.
- Запаздывание ШИМ: задержка между расчётом напряжения и его появлением на выходе инвертора может быть значительной, что требует коррекции фазы в регуляторе.
Ограничения модели и нелинейности
Идеальная математическая модель предполагает постоянство параметров двигателя. В реальности параметры меняются, и это влияет на качество FOC.
Влияние нагрева ротора
Сопротивление обмотки ротора $R_r$ повышается с температурой. Поскольку постоянная времени ротора $T_r = L_r / R_r$ обратно пропорциональна сопротивлению, ошибка в оценке $R_r$ приводит к ошибке расчёта скорости скольжения $\omega_{sl}$ и потере ориентации по потоку. Это снижает максимальный момент и вызывает колебания скорости.
Решение — адаптивные наблюдатели, оценивающие $R_r$ в реальном времени по невязке между измеренными и рассчитанными напряжениями и токами.
Насыщение магнитопровода
Индуктивности $L_s, L_r, L_m$ не являются константами. При больших токах намагничивания магнитопровод насыщается, и взаимная индуктивность $L_m$ уменьшается. Линейность модели нарушается. Современные алгоритмы учитывают кривые намагничивания, вводя зависимость параметров от тока.
Бездатчиковое управление (Sensorless)
Векторное управление часто реализуется без датчика скорости (энкодера). Угол ротора и скорость оценивают на основе моделей двигателя (наблюдатели Люэнбергера, инжекция высокочастотного сигнала и др.).
Важно: На низких скоростях (близких к нулю) ЭДС статора становится очень малой и сопоставимой с уровнем шума датчиков тока. Точность оценки скорости падает. Для работы в нулевой скорости применяют методы на основе инжекции ВЧ-сигнала или переходят в режим U/f при остановке.
Аппаратная реализация
Для корректной работы FOC нужна соответствующая аппаратная платформа. Основные требования:
- АЦП: высокая скорость преобразования (для захвата токов в середине импульса ШИМ) и достаточная разрядность (12 бит и выше) для точного измерения малых токов на низких скоростях.
- ШИМ: высокая частота коммутации (10–20 кГц и выше) для снижения пульсаций тока и шума. Разрешение таймеров должно позволять точно задавать скважность.
- Процессор: DSP или микроконтроллеры с аппаратным ускорением математических операций (CORDIC для тригонометрии, FPU для плавающей точки). Оптимизация преобразований Кларка и Парка (например, табличные методы) экономит такты процессора.
Идентификация параметров
Точность FOC сильно зависит от знания параметров двигателя ($R_s, R_r, L_m, L_s$). Эти параметры, особенно $R_r$, меняются при нагреве. Современные приводы включают процедуру автонастройки (autotuning) при запуске, оценивающую параметры двигателя в статическом режиме. Без неё начальная точность управления может быть низкой.
Безопасность
При реализации FOC важно учитывать риски:
- Потеря сигнала энкодера: приводит к потере ориентации и резкому скачку момента. Нужен алгоритм безопасной остановки или перехода в скалярный режим.
- Перегрев IGBT: быстрые переходные процессы вызывают пиковые токи. Требуется ограничение тока и защита от перегрева.
- Рекуперация энергии: при торможении энергия возвращается в конденсатор шины. Нужен контроль напряжения шины, активное торможение или тормозные резисторы.
Заключение
Векторное управление асинхронными двигателями — основной метод для высокодинамичных электроприводов. Метод опирается на математическую точность преобразования координат, сводя сложную нелинейную задачу к набору линейных контуров регулирования. Реализация требует точного знания параметров двигателя и мощного вычислительного ядра для компенсации нелинейностей и перекрёстных связей в реальном времени.



