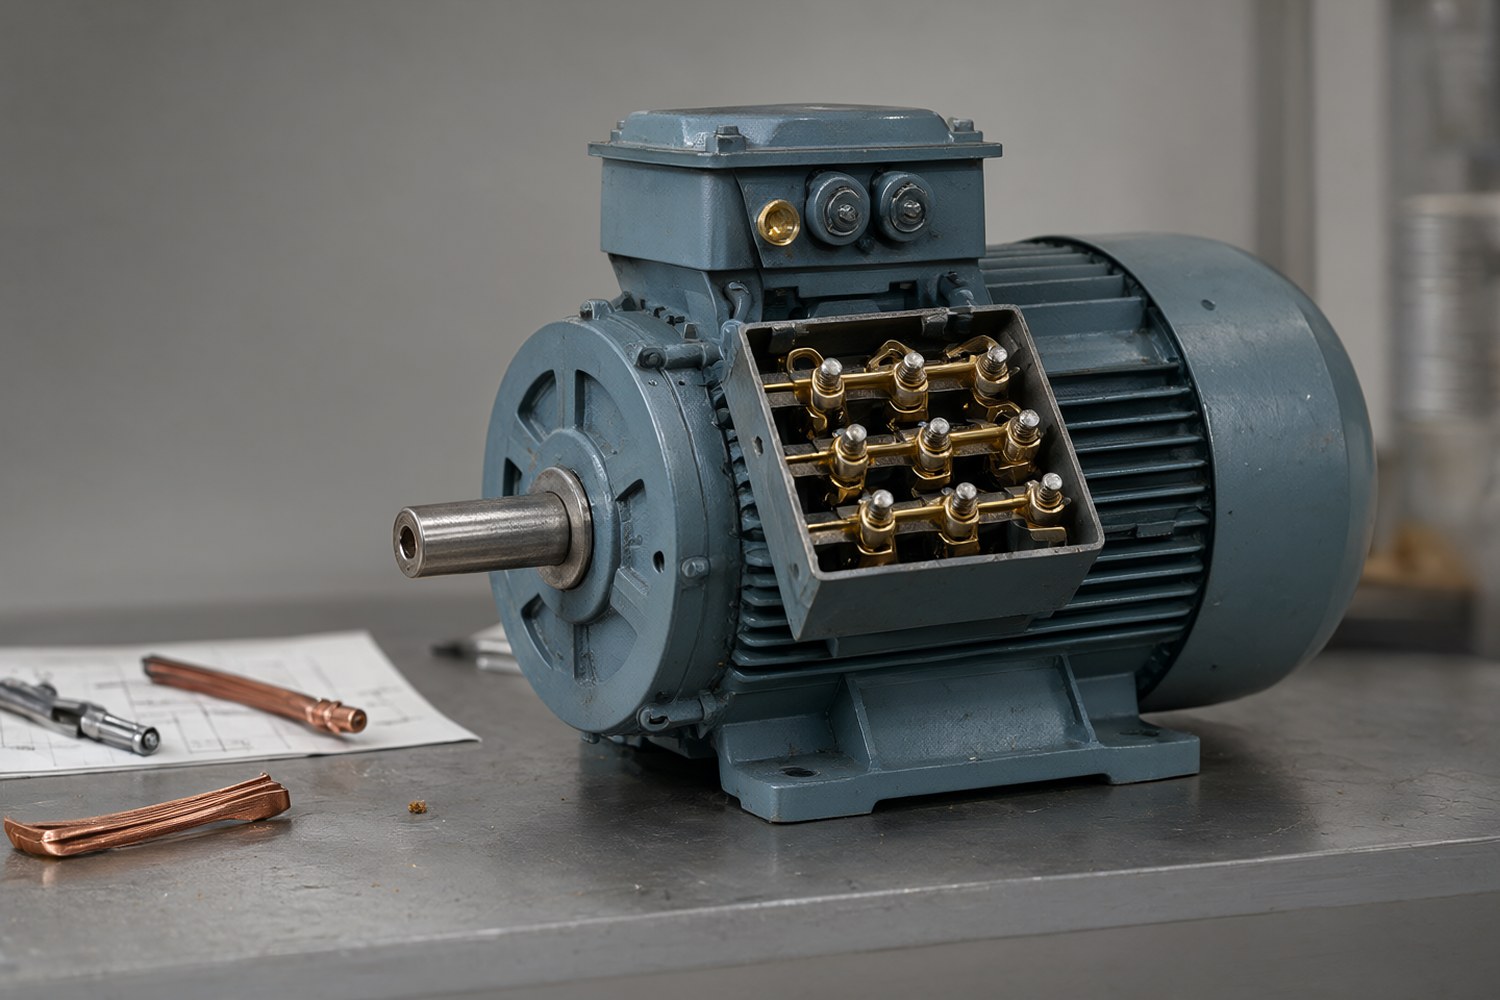
Скорость вращения вала электродвигателя определяет производительность приводимого в движение оборудования. В промышленности и быту возникает необходимость изменять эту скорость для оптимизации процессов, снижения энергопотребления или обеспечения безопасности. Управление оборотами базируется на физических законах электромагнетизма и механики передач.
Теоретические основы частоты вращения
Для понимания процессов регулирования необходимо различать синхронную и реальную (рабочую) скорость вращения магнитного поля статора и ротора. Эти параметры связаны фундаментальными зависимостями, которые лежат в основе расчета электроприводов.
Синхронная скорость вращения магнитного поля статора n0 зависит от частоты питающего напряжения f и числа пар полюсов обмотки статора p:
Где:
- n0, синхронная скорость, об/мин;
- f, частота сети, Гц;
- p, число пар полюсов (не количество полюсов, а именно пар).
В асинхронных двигателях ротор вращается с небольшой отставанием от магнитного поля. Эта разница называется скольжением s. Реальная частота вращения ротора n рассчитывается по формуле:
Скольжение s обычно составляет от 0.01 до 0.05 (1–5%) в номинальном режиме. При увеличении нагрузки на валу скольжение возрастает, что приводит к незначительному снижению оборотов.
| Число пар полюсов (p) | Число полюсов | Синхронная скорость при 50 Гц (об/мин) | Типичная номинальная скорость (об/мин) |
|---|---|---|---|
| 1 | 2 | 3000 | 2850–2950 |
| 2 | 4 | 1500 | 1420–1480 |
| 3 | 6 | 1000 | 950–990 |
| 4 | 8 | 750 | 700–740 |
Методы определения оборотов
Определение фактической скорости вращения требуется при диагностике неисправностей, подборе оборудования или отсутствии технической документации. Выделяют три основных подхода: паспортный, расчетный и инструментальный.
Паспортный метод
На корпусе каждого двигателя крепится заводская табличка (шильдик). В разделе параметров ищите обозначение n или rpm (revolutions per minute). Это номинальная скорость при заданной нагрузке и частоте сети. Важно: на шильдике указана скорость именно при номинальной нагрузке. При холостом ходе (без нагрузки на валу) скорость будет ближе к синхронной.
| Параметр | Обозначение | Значение |
|---|---|---|
| Частота вращения | n | 1450 об/мин |
| Частота сети | f | 50 Гц |
| Тип двигателя | , | АИР100S4 (4 полюса) |
Расчетный метод
Если шильдик утрачен, можно определить количество пар полюсов, разобрав двигатель и подсчитав катушки в одной фазе статора. Одна пара полюсов соответствует одной паре катушек. Зная p и стандартную частоту сети 50 Гц, рассчитывают синхронную скорость, а затем вычитают типичное скольжение (для двигателей мощностью до 10 кВт обычно принимают s = 0.03–0.04).
Инструментальные измерения
Для получения точных данных в реальном времени используют:
- Тахометры контактные — требуют физического контакта с валом, обеспечивают высокую точность, но ограничены максимальной скоростью.
- Оптические тахометры — измеряют скорость по отраженному свету от маркировки на валу. Безопасны и удобны.
- Стробоскопы — позволяют визуально «остановить» вращение. Эффективны для быстрой проверки, но менее точны.
- Энкодеры и датчики Холла — устанавливаются в систему управления для непрерывного мониторинга оборотов.
Важно: Определение параметров без заводской маркировки всегда сопряжено с погрешностью. Для ответственных применений рекомендуется проводить стендовые испытания или использовать двигатели с полной документацией.
Методы регулирования скорости
Регулирование оборотов делят на электрические (изменение параметров питающего напряжения) и механические (изменение передаточного числа в передаче). Выбор метода зависит от требуемого диапазона, точности и характера нагрузки.
Электрические методы
Изменение частоты, напряжения или числа полюсов. Обеспечивают плавное регулирование без механических потерь в редукторе.
Механические методы
Использование редукторов, вариаторов и ременных передач. Изменяют скорость за счет кинематики, часто увеличивая крутящий момент.
Частотное регулирование (ПЧ)
Использование частотных преобразователей (инверторов), наиболее современный и эффективный способ управления асинхронными двигателями. ПЧ преобразует сетевое напряжение 50 Гц в сигнал с заданной частотой fвых.
Принцип работы U/f характеристики
Для поддержания магнитного потока в статоре на постоянном уровне при изменении частоты, напряжение должно изменяться пропорционально частоте. Это называется скалярным управлением (U/f). В зоне базовой частоты (до 50 Гц) момент двигателя остается постоянным. При частоте выше базовой (слабление поля) напряжение не растет, и момент начинает падать, обеспечивая режим постоянной мощности.
Для точного управления моментом и скоростью применяют векторные преобразователи. Они используют обратную связь от энкодера для независимого управления магнитным потоком и моментом, что позволяет достичь точности до 0.01% и диапазона регулирования 1:1000. Существуют также системы прямого управления моментом (DTC), обеспечивающие еще более быстрый отклик.
| Тип преобразователя | Диапазон регулирования | Точность | Типичное применение |
|---|---|---|---|
| Скалярный (U/f) | 1:10 | ±2% | Насосы, вентиляторы, конвейеры |
| Векторный без энкодера | 1:50 | ±0.5% | Подъемники, станки средней точности |
| Векторный с энкодером | 1:1000 | ±0.01% | Прецизионные станки, теребильные механизмы |
Расчет параметров ПЧ
Для перевода двигателя на заданные обороты nцел необходимо рассчитать выходную частоту ПЧ. Поскольку скольжение s зависит от нагрузки и не является строгой константой, для грубой оценки можно использовать упрощенную формулу:
Для точной настройки ПЧ необходимо учитывать текущее скольжение. Пример расчета для 4-полюсного двигателя (p=2) с целевой скоростью 950 об/мин:
При номинальной скорости 1450 об/мин скольжение s = 1 - (1450/1500) ≈ 0.033. При снижении частоты скольжение может измениться, поэтому на практике используют итерационную настройку или автоматическое определение параметров двигателя в ПЧ.
Пусковые характеристики
Одним из ключевых преимуществ ПЧ является снижение пусковых токов. При прямом пуске (DOL) пусковой ток может превышать номинальный в 5–7 раз, вызывая просадки напряжения в сети. ПЧ обеспечивает плавный разгон, снижая пусковой ток в 2–5 раз, что продлевает срок службы механической части и снижает нагрузку на сеть.
Механические способы изменения скорости
Механическое регулирование применяют, когда требуется значительное снижение скорости при сохранении высокого момента, либо когда использование ПЧ экономически нецелесообразно.
Редукторы
Редукторы снижают скорость вращения вала двигателя и пропорционально увеличивают крутящий момент (с учетом КПД). Передаточное отношение i рассчитывается как:
Где nвх, скорость двигателя, nвых, скорость на валу редуктора.
Типы редукторов имеют разную точность и КПД:
- Червячные: высокое передаточное число в одной ступени, самоблокирующиеся, но низкий КПД (70–85%).
- Планетарные: высокий КПД (до 98%), компактность, высокая точность позиционирования.
- Цилиндрические: высокая надежность, подходят для больших мощностей.
Ременные и цепные передачи
Позволяют изменять скорость за счет изменения диаметров шкивов или звездочек. Передаточное отношение обратно пропорционально диаметрам:
Этот метод прост в реализации, но требует обслуживания (натяжка ремней) и имеет меньшую точность из-за возможного проскальзывания.
Вариаторы
Механические вариаторы позволяют плавно изменять передаточное число в процессе работы. Они обеспечивают плавность хода, но имеют ограниченный диапазон регулирования и требуют регулярного обслуживания.
Ограничения и тепловые аспекты
При регулировании скорости возникают специфические проблемы, связанные с тепловым режимом двигателя.
Проблема охлаждения: Стандартные двигатели с независимым обдувом (вентилятор на валу) теряют эффективность охлаждения при снижении оборотов. При работе на частоте ниже 20–30% от номинальной температура обмоток может превысить допустимую, что приведет к пробою изоляции. Для таких режимов требуются двигатели с принудительным обдувом (вентилятор от отдельной сети) или специализированные частотно-управляемые серии (ФУД).
Кроме того, при частотном регулировании в двигателе появляются высшие гармоники напряжения, что может вызывать дополнительные потери в стали и нагрев. Использование синусных фильтров помогает сгладить эти эффекты.
Синхронные двигатели
В отличие от асинхронных, синхронные двигатели вращаются с точной синхронной скоростью n = 60 · f / p без скольжения. Их характеристика жесткая: скорость не зависит от нагрузки. Регулирование скорости возможно только изменением частоты питающего напряжения с помощью синхронных частотных преобразователей. Они применяются в прецизионных приводах, где требуется точная синхронизация нескольких валов.
Особенности однофазных двигателей (220В)
Для бытовых и малых промышленных установок актуален вопрос регулирования однофазных двигателей. Применение стандартных трехфазных ПЧ для однофазных двигателей часто требует дополнительных дросселей или специальных схем подключения для предотвращения перегрева из-за несимметрии фаз. Наиболее доступные методы: диммеры, компактные ПЧ и симисторные регуляторы (для коллекторных двигателей).
Сравнительный анализ методов
Выбор метода регулирования зависит от совокупности факторов. Ниже приведена сводная таблица для сравнения основных подходов.
| Критерий | Частотное регулирование (ПЧ) | Механические редукторы | Изменение напряжения | Изменение полюсов |
|---|---|---|---|---|
| Диапазон регулирования | Очень широкий (1:1000) | Ограничен ступенями редуктора | Узкий (1:2) | Ступенчатый (2-3 скорости) |
| Точность | Высокая | Зависит от типа редуктора | Низкая | Отсутствует |
| Влияние на момент | Постоянный или переменный (U/f) | Увеличивает момент | Снижает момент (M ~ U²) | Зависит от конструкции |
| КПД системы | Высокий (90–95%) | Снижается (80–95%) | Высокий | Высокий |
| Сложность внедрения | Высокая (настройка ПЧ) | Средняя (монтаж) | Низкая | Высокая (перемотка/схема) |
| Стоимость | Высокая (ПЧ + двигатель) | Средняя | Низкая | Высокая (модернизация) |
| Ресурс/Обслуживание | Высокий (замена конденсаторов/вентиляторов ПЧ) | Требует обслуживания (смазка, замена ремней) | Высокий | Высокий |
Краткие выводы:
- Для плавного и точного регулирования в широком диапазоне используйте частотные преобразователи.
- Для значительного снижения скорости и увеличения момента применяйте механические редукторы.
- При работе на низких оборотах обязательно учитывайте тепловую нагрузку и обеспечьте принудительное охлаждение.
- Для простых задач (вентиляция, насосы) достаточно скалярного ПЧ или изменения напряжения.
Заключение
Определение и регулировка оборотов электродвигателя, комплексная инженерная задача. Выбор оптимального метода зависит от требований к точности, диапазону регулирования, характеру нагрузки и экономическим ограничениям. Современный подход предполагает использование частотных преобразователей для электрического регулирования в сочетании с механическими редукторами там, где требуется увеличение крутящего момента. Соблюдение тепловых режимов и правильный подбор оборудования обеспечивают долговечность и эффективность электропривода.