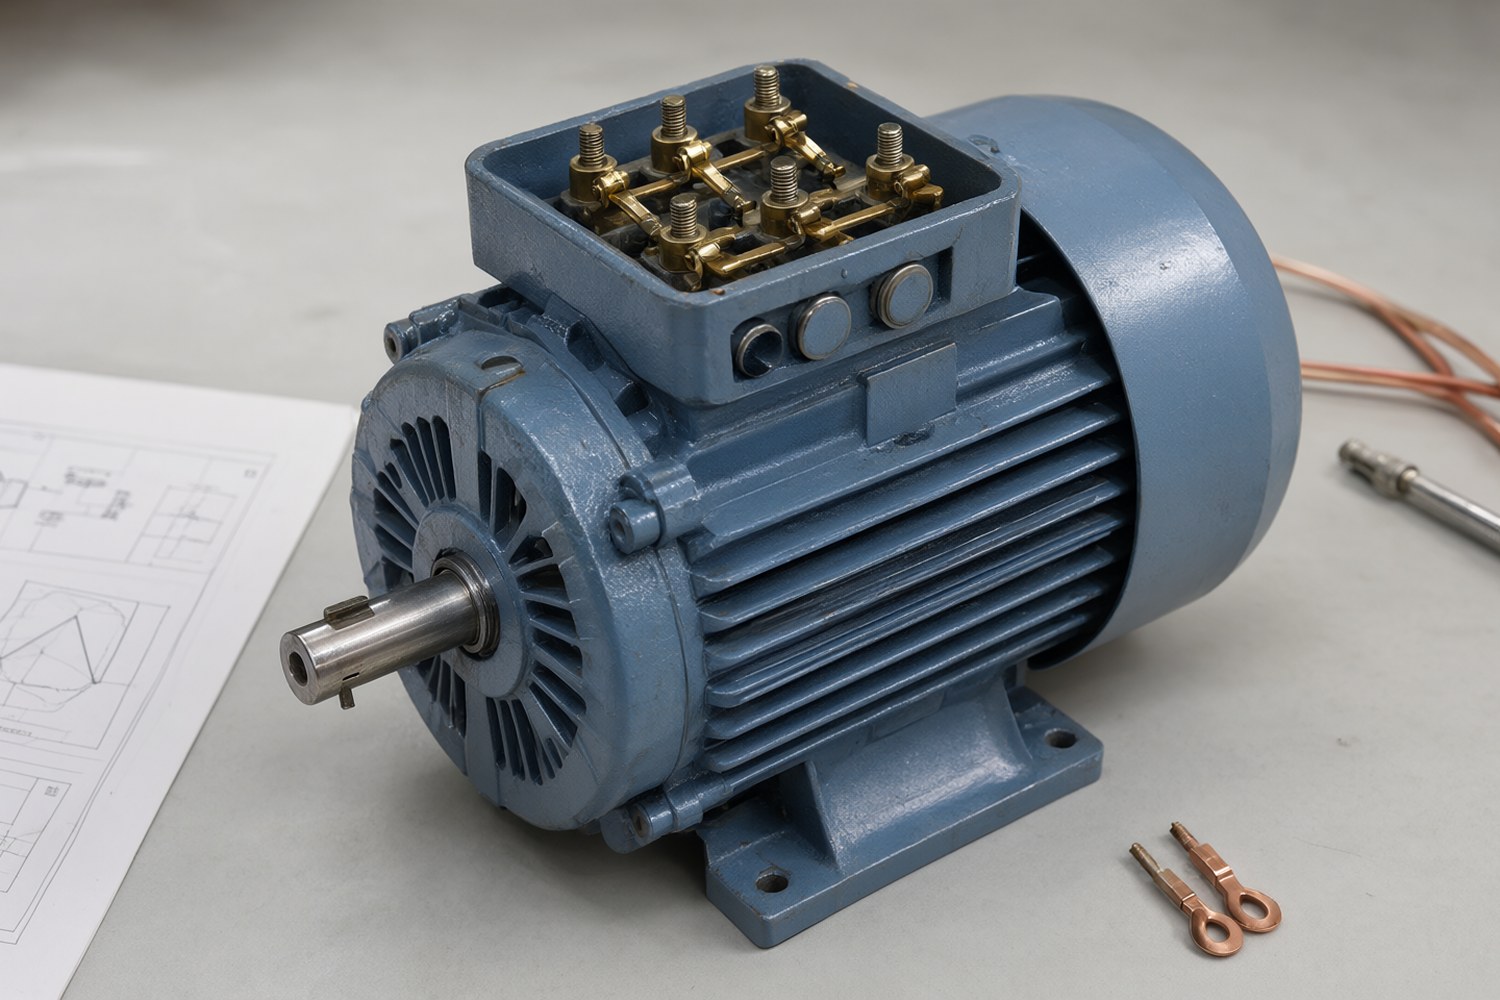
Электродвигатель преобразует электрическую энергию в механическое вращение. Независимо от типа и мощности, работа базируется на законах электромагнетизма. Понимание физики процессов нужно для корректного подбора оборудования, расчета характеристик и проектирования систем привода.
Физические основы работы электродвигателя
В основе работы любого электродвигателя лежит взаимодействие электрического тока и магнитного поля. Когда проводник с током помещается в магнитное поле, на него действует электромагнитная сила, стремящаяся переместить проводник перпендикулярно линиям магнитной индукции.
Основной закон, описывающий это явление, закон Ампера (сила Лоренца для заряда, движущегося в проводнике). Для прямого проводника длиной L в однородном магнитном поле с индукцией B сила F вычисляется по формуле:
Где:
- F, сила, действующая на проводник [Н];
- B, магнитная индукция [Тл];
- I, сила тока в проводнике [А];
- L, длина активной части проводника в поле [м];
- α, угол между вектором тока и вектором магнитной индукции.
В конструкции двигателя проводники уложены в пазы сердечника ротора. Суммарное действие сил на все проводники создает вращающий моментM, заставляющий ротор вращаться вокруг оси.
Ключевой вывод: Вращающий момент возникает не от притяжения полюсов, а от электромагнитного взаимодействия токов обмоток статора и ротора. Для непрерывного вращения нужно постоянно менять направление тока в проводниках ротора относительно полюсов статора (коммутация).
Классификация электродвигателей
Основной критерий классификации — тип питающего напряжения и способ создания вращающегося магнитного поля. Все двигатели делятся на две большие группы: постоянного тока (DC) и переменного тока (AC). В современной инженерии к ним добавляется класс вентильных (бесщеточных) двигателей, технически являющихся развитием DC-технологий с электронным управлением.
Электродвигатели постоянного тока (DC)
Двигатели постоянного тока одними из первых нашли широкое применение благодаря простоте управления скоростью и высоким пусковым моментам. Их принцип работы основан на взаимодействии постоянного магнитного поля статора и меняющего полярность поля якоря (ротора).
Коммутация и конструкция
Главная особенность DC-двигателя, коллекторно-щеточный узел. Коллектор состоит из набора пластин на валу, а щетки (из графита или меди) неподвижно прижаты к нему. При вращении ротора щетки последовательно подключают обмотки якоря к источнику питания, меняя направление тока в катушках. Это обеспечивает постоянное направление вращающего момента.
Типы возбуждения
Магнитное поле статора (индуктор) создается постоянными магнитами (в маломощных двигателях) или обмоткой возбуждения. В мощных машинах различают три схемы соединения обмотки возбуждения с якорем:
| Тип возбуждения | Схема соединения | Характеристики | Применение |
|---|---|---|---|
| Параллельное | Обмотка возбуждения параллельна якорю | Жесткая механическая характеристика. Скорость слабо зависит от нагрузки. | Станки, вентиляторы, конвейеры |
| Последовательное | Обмотка возбуждения включена последовательно с якорем | Мягкая характеристика. Огромный пусковой момент, но риск «разноса» при холостом ходе. | Электровозы, краны, подъемники |
| Смешанное | Две обмотки: параллельная и последовательная | Компромиссные свойства: хороший пусковой момент и стабильность скорости. | Лифты, прессовое оборудование |
Пусковые характеристики DC-двигателей
Пусковые свойства существенно различаются в зависимости от типа возбуждения. Это важно при выборе двигателя для конкретного привода.
| Тип возбуждения | Кратность пускового момента ($M_{пуск}/M_{н}$) | Кратность пускового тока ($I_{пуск}/I_{н}$) | Особенности |
|---|---|---|---|
| Параллельное | 1.0 – 1.2 | 1.5 – 2.5 | Умеренный пусковой момент, требует ограничения пускового тока. |
| Последовательное | 2.0 – 2.5 | 4.0 – 6.0 | Очень высокий пусковой момент, но ток также очень велик. |
| Смешанное | 1.5 – 2.0 | 2.5 – 4.0 | Баланс между пусковым моментом и током. |
Формулы DC-двигателя
При вращении якоря в магнитном поле в обмотках индуцируется электродвижущая сила (ЭДС), направленная против приложенного напряжения (противо-ЭДС). Это ограничивает ток якоря.
Где E, ЭДС якоря [В], Φ, магнитный поток возбуждения [Вб], n, частота вращения [об/мин], C_e, конструктивная постоянная.
Вращающий момент пропорционален потоку и току якоря:
Где I_a, ток якоря [А], C_m, конструктивная постоянная момента. Примечание: значение $C_m$ зависит от числа пазов, полюсов и конструкции коллектора.
Важно: При пуске двигателя скорость n = 0, следовательно, противо-ЭДС E = 0. Ток якоря ограничен только сопротивлением обмотки, которое крайне мало. Поэтому пуск мощных DC-двигателей всегда осуществляется через пусковые реакторы или частотные преобразователи для ограничения пускового тока.
Электродвигатели переменного тока (AC)
Двигатели переменного тока доминируют в промышленности благодаря отсутствию коллекторного узла, что повышает надежность и упрощает обслуживание. Они делятся на синхронные и асинхронные.
Асинхронные двигатели (АД)
Наиболее распространенный тип. Принцип работы основан на электромагнитной индукции. Вращающееся магнитное поле создается в обмотках статора при подаче трехфазного тока. Это поле пересекает проводники ротора, индуцируя в них ЭДС и ток. Взаимодействие индуцированного тока ротора с полем статора создает момент.
Физика скольжения
Ключевая особенность АД: ротор всегда вращается медленнее, чем вращающееся поле статора. Если бы скорости совпадали, не было бы относительного движения магнитных линий и проводников, ЭДС и ток в роторе исчезли бы, и момент пропал. Разность скоростей называется скольжениемs:
Где:
- n_1, синхронная скорость поля статора [об/мин];
- n_2, реальная скорость вращения ротора [об/мин].
Синхронная скорость зависит от частоты сети f [Гц] и числа пар полюсов p:
Типичное скольжение в номинальном режиме составляет 1–5%.
Конструкция ротора
Короткозамкнутый ротор
Представляет собой стальной сердечник с залитыми алюминиевыми или медными стержнями, замкнутыми накоротко торцевыми кольцами. По внешнему виду напоминает «беличье колесо».
Плюсы: Простота, надежность, низкая стоимость.
Минусы: Высокий пусковой ток, низкий пусковой момент, сложность плавного регулирования скорости без ЧП.
Фазный ротор
Содержит трехфазную обмотку, выводы которой подключены к контактным кольцам. В внешнюю цепь через кольца можно включить реостат.
Плюсы: Возможность увеличения пускового момента и ограничения пускового тока внешним сопротивлением.
Минусы: Сложная конструкция, необходимость обслуживания колец и щеток.
Управление скоростью (Частотное регулирование)
Основной способ управления скоростью асинхронного двигателя в современной промышленности, использование частотных преобразователей (ЧП). Изменяя частоту f питающего напряжения, можно плавно менять синхронную скорость n_1. Современные ЧП позволяют управлять моментом и током, обеспечивая плавный пуск и экономию энергии.
Синхронные двигатели (СД)
В синхронных двигателях ротор вращается строго синхронно с магнитным полем статора (n_2 = n_1, скольжение s = 0). Магнитное поле ротора создается либо постоянными магнитами, либо обмоткой возбуждения, питаемой через контактные кольца от специального возбудителя или выпрямителя.
СД применяются в приводах с постоянной скоростью (компрессоры, насосы) и для коррекции коэффициента мощности сети (работают в режиме перекоса, отдавая реактивную мощность).
| Параметр | Асинхронный двигатель | Синхронный двигатель |
|---|---|---|
| Скорость вращения | Зависит от нагрузки (n < n1) | Постоянная, равна синхронной (n = n1) |
| Конструкция ротора | Короткозамкнутая (беличья клетка) или фазная | Постоянные магниты или обмотка возбуждения |
| Коэффициент мощности (cos φ) | Индуктивный (0.8–0.9), требует компенсации | Может быть равен 1 или емкостным (регулируется током возбуждения) |
| Пусковые свойства | Самозапускаются, высокий пусковой ток | Не самозапускаются (требуется частотный преобразователь или пусковой двигатель) |
| КПД | 85–92% | 90–97% |
Вентильные электродвигатели (BLDC, PMSM)
Развитие силовой электроники позволило создать бесщеточные двигатели постоянного тока (BLDC, Brushless DC) и синхронные двигатели на постоянных магнитах (PMSM, Permanent Magnet Synchronous Motor). По сути это эволюция DC-технологий, где механический коллектор заменен электронным инвертором.
Управление осуществляется микроконтроллером, который считывает положение ротора (с помощью энкодеров или датчиков Холла) или определяет его косвенно (sensorless-управление по обратной ЭДС) и переключает фазы обмоток статора в оптимальные моменты. Это обеспечивает:
- Отсутствие износа щеток и коллектора (высокий ресурс).
- Высокую удельную мощность и КПД.
- Точное позиционирование и регулировку скорости.
BLDC двигатели имеют трапецеидальную ЭДС, PMSM, синусоидальную. PMSM обеспечивают более плавную работу и используются в высокоточных сервоприводах и электромобилях.
Основные технические характеристики
При выборе электродвигателя инженеры опираются на набор стандартизированных параметров, указанных на шильдике.
| Параметр | Обозначение | Единица измерения | Примечание |
|---|---|---|---|
| Номинальная мощность | P_n | кВт | Мощность на валу (механическая) |
| Номинальное напряжение | U_n | В | Для AC: линейное напряжение сети |
| Номинальный ток | I_n | А | Ток при номинальной нагрузке |
| Частота вращения | n_n | об/мин | Скорость вала под нагрузкой |
| КПД | η | % | Отношение полезной мощности к потребляемой |
| Коэффициент мощности | cos φ | - | Только для AC двигателей |
| Класс изоляции | A, E, B, F, H | - | Допустимая температура нагрева обмоток (от 105°C до 180°C) |
| Степень защиты | IP (IP54, IP65) | - | Защита от пыли и влаги |
Расчет мощности и момента
Для оценки энергопотребления и подбора приводных элементов используются следующие соотношения. Для трехфазного двигателя потребляемая электрическая мощность P_{эл} связана с полезной механической мощностью P_{мех} на валу через КПД:
Вращающий момент на валу рассчитывается так:
Где P_{мех} в кВт, n в об/мин, результат M получается в Н·м. Коэффициент 9550 получен из перевода единиц (из Вт·с/рад в кВт·об/мин). Если мощность выражена в Ваттах, коэффициент составляет 9.55.
Энергоэффективность (IE)
Международный стандарт IEC 60034-30 определяет классы энергоэффективности для асинхронных двигателей. Использование двигателей высокого класса (IE3, IE4) снижает эксплуатационные расходы, несмотря на более высокую начальную стоимость.
| Класс | Название | Характеристика |
|---|---|---|
| IE1 | Standard Efficiency | Базовый КПД. Постепенно выводится из оборота. |
| IE2 | High Efficiency | Повышенный КПД. Допустим для новых машин, но не оптимален. |
| IE3 | Premium Efficiency | Стандарт для большинства промышленных применений (минимальный требуемый). |
| IE4 | Super Premium | Сверхвысокий КПД. Требует сложных конструкций (например, PMSM). |
| IE5 | Ultra Premium | Максимальная эффективность. Специализированные решения. |